隨着機器人向更多應用場景延伸,「一場景一機型」的開發模式,正面臨跨場景適配的挑戰。為特定任務而設計的機器人,通常擁有明確的性能邊界。如果作業環境發生變化,這些機型就可能難以複用。
比如,在汽車工廠裏,工業機器人可以在固定工位完成焊接、搬運和裝配。但走出標準化生產線,進入倉庫、園區、樓宇乃至戶外環境,工作條件就變得複雜得多。平地和碎石路考驗不同的通過能力;碰到台階和坡道,運動控制又要隨之調整。
這些差異最終會轉化為開發和部署成本。當新場景的要求超出現有機型的能力範圍,開發團隊往往需要調整硬件設計,重新完成系統調試與驗證,甚至開發新的機型。隨着機型增多,使用方也需要承擔相應的設備採購、備件管理和維護成本。
如何提高機器人在不同場景中的複用能力,減少重複開發?
模塊化提供了一條可探索的路徑:將部分能力封裝為可組合、可替換的模塊,讓新需求儘可能通過模塊調整來滿足,減少對整機重新開發的依賴。

換一隻「手」
機器人還是原來的機器人
今天已經有大量機器人具備一定程度的模塊化能力。
其中,較為成熟的模塊化應用體現在末端工具和外設上。以丹麥協作機器人廠商 Universal Robots(優傲機器人)為例,其核心產品是用於工業生產的協作機械臂,幫助企業將重複性人工操作轉為自動化作業,降低自動化設備的部署與使用門檻。
在機械臂負載、工作範圍等條件允許的情況下,用戶可以為同一本體配置夾爪、焊槍或打磨工具,配合相應的程序和工藝調試,完成不同任務,無需為每道工序重新開發機械臂本體。
這樣的設計能夠提高產品靈活性,也降低了一部分適配工作的複雜度。
但末端工具和外設的更換,通常不會改變機器人的運動能力。在倉儲物流中,搬運對象從輕型料箱變為重型托盤,對機器人的負載能力就提出了更高要求;在應急救援中,機器人進入碎石、廢墟等環境,需要更強的越障能力與穩定性。這些需求涉及本體的承載結構、驅動系統與運動方式,很難僅靠更換夾爪等外設來滿足。
當新場景對這些性能提出不同要求時,僅靠更換工具往往還不夠,還需要對機器人進行重新設計開發。然而,這類調整多為局部改動,外觀與核心架構大致相同,帶來大量同質化機型湧現,推高了企業的研發成本與系統複雜性。
從產業角度看,機器人的應用場景十分分散,不同場景對本體性能的要求也有差異。這些差異使一套機器人設計難以直接複用到其他場景。末端工具和外設的模塊化雖然減少了部分開發工作,但涉及本體性能的變化時,企業往往仍需重新設計和調試。
本末科技試圖往下再走一層,希望對機器人的底層能力進行「模塊化」,使其能夠適應差異化的場景,減少重複開發。

從模塊化配件,到模塊化機器人
從工程角度看,目前模塊化存在三個不同層次。第一層,是外設模塊化,更換夾爪、傳感器和作業工具;第二層是功能模塊化,對機械臂等子系統進行組合;第三層,是本體模塊化,本體自身也能夠重構。
「功能模塊化」,是通過更換獨立子系統提升局部能力。比如,升級感知模塊、通信模塊或供電模塊,讓機器人的視覺識別更精準、續航能力更強、環境響應更迅速。
但功能模塊化僅限於局部能力提升,難以應對複雜環境的整體挑戰。若複雜度超出預設範圍,機器人各子系統之間便會失去協調,暴露短板。
針對這個痛點,本末科技想到了做「本體模塊化」,即將多台機器人拼接一起,實現了機械層面的物理對接。首先,本末科技打通了傳感數據、控制系統等軟件層面的壁壘,讓多台機器人能夠在系統上相互兼容、共享感知信息。
其次,本末科技自主研發了模塊化拼接結構,支持多台機器人自由組合,協同構型為全新形態。例如,將兩台或多台機器人拼接,可重構為新的腿部或機械臂單元,進而組成四足機器人或複合型機器人,在面對複雜環境時真正實現"1+1>2"的協同增效。
要實現本體模塊化,除了讓機械結構能夠拼接,還需要讓各模塊的傳感數據互通、控制系統協同。本末科技為此打通了模塊之間的數據與控制鏈路,使多台機器人在組合後能夠共享感知信息、協調動作,減少各自獨立運行時可能出現的動作衝突。
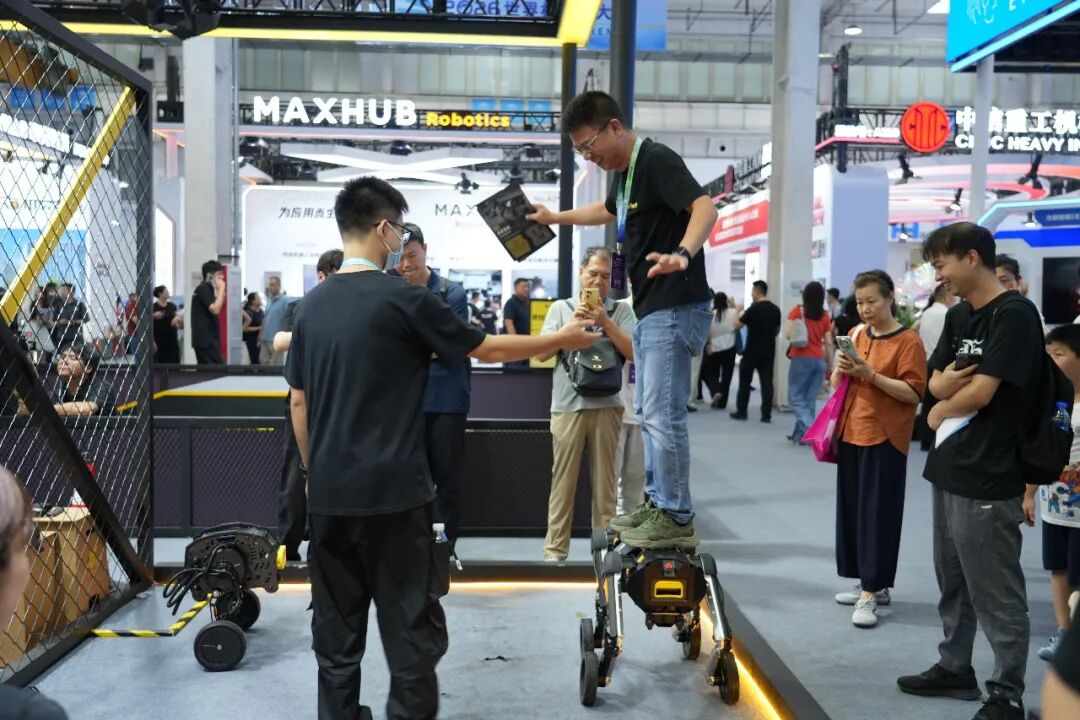
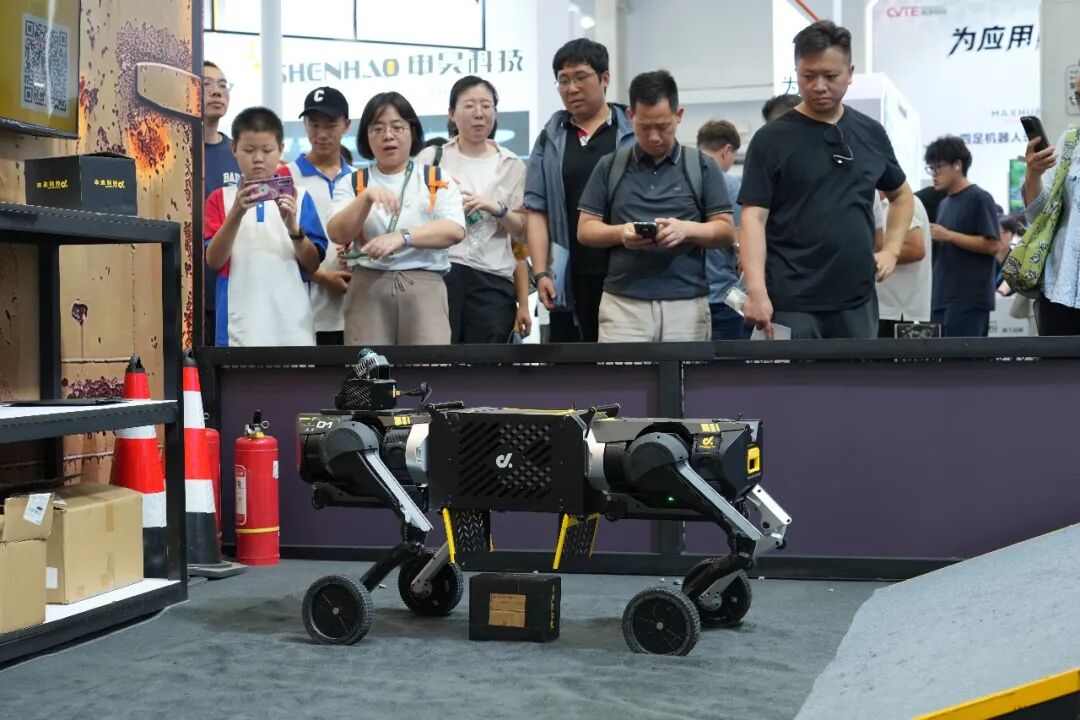
在今年8月舉行的WRC 2026世界機器人大會上,本末科技攜旗下輪足機器人D1亮相。通過這款產品,可以看到本末科技如何將機器人本體拆分為模塊,再根據任務需要進行組合。
從現場演示效果來看,當D1增加一個單元后,不僅整機長度與外觀形態發生變化,其核心性能也有提升。軸距與支撐範圍的擴大,使整機穩定性顯著增強;負載能力、運動速度、自由度、地形通過性等指標,也隨新形態的變化而獲得提升。
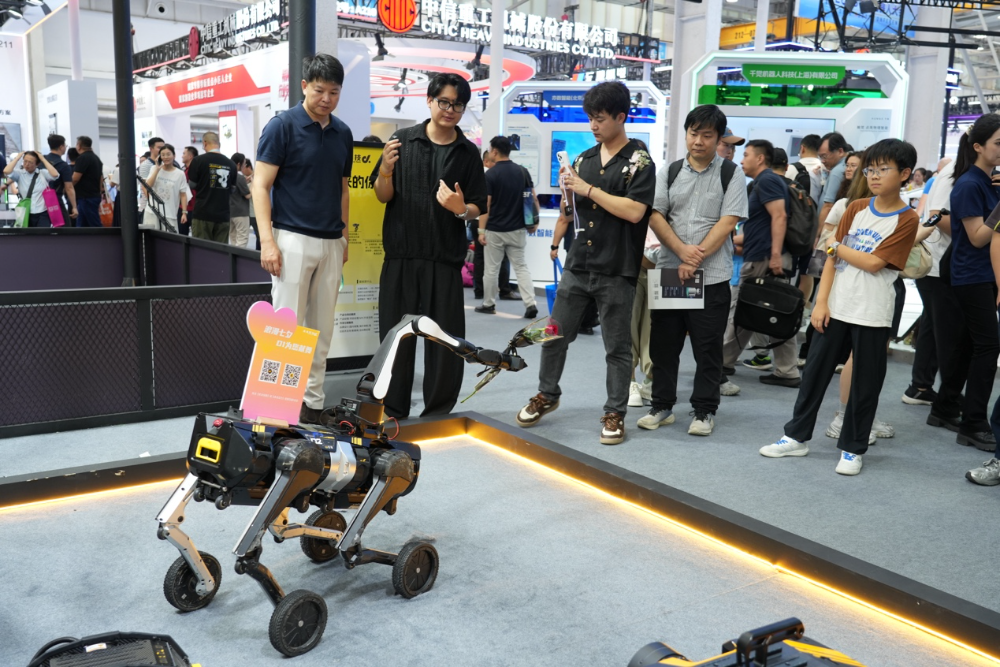
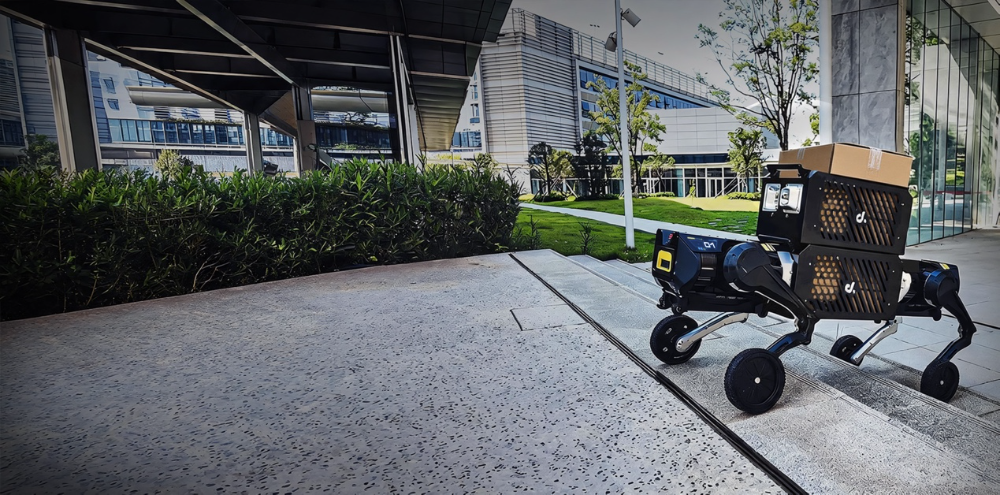
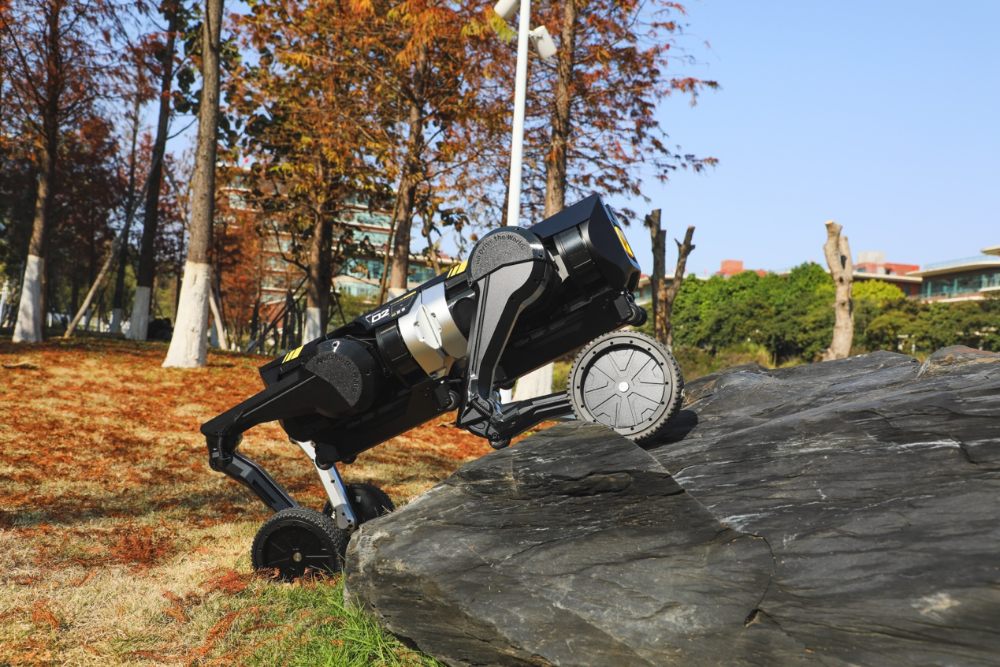
比如,面對不同路況,機器人可以通過改變模塊組合,調整機身的支撐佈局,並配合腿部伸縮改變姿態。當同一條巡檢路線可能既有平整道路,也有草坡和台階時,機器人需要根據這些地形要求選擇合適的本體構型。
本體模塊化的產業價值顯而易見。相比於傳統「一機一用」的開發模式,一台「本體模塊化」機器人即可覆蓋多種場景需求,企業無需再為不同任務重複採購專用機型。

本體模塊化,以重構應對萬變
從產業視角審視,本體模塊化的核心價值,在於使同一機器人平台能覆蓋更多任務場景,從而降低反覆進行本體開發的成本。
以巡檢場景為例,在實際作業中,機器人常需搭載檢測儀器、運輸維修工具,甚至沿山路跋涉至偏遠設施。此外,在平整廠房地面行駛與攜帶設備爬坡,對機器人的性能要求有天壤之別。一旦任務邊界延伸,原有本體的負載能力便成為瓶頸。
實踐中,為機器人加裝各類設備幾乎是不可避免的,這能有效拓展其信息採集能力。但設備能否順利抵達作業現場,則完全取決於本體性能的支撐。負載增加,要求機器人具備更高的承載力;而路線中一旦出現坡道或台階,則對機器人提出了更嚴苛的考驗。
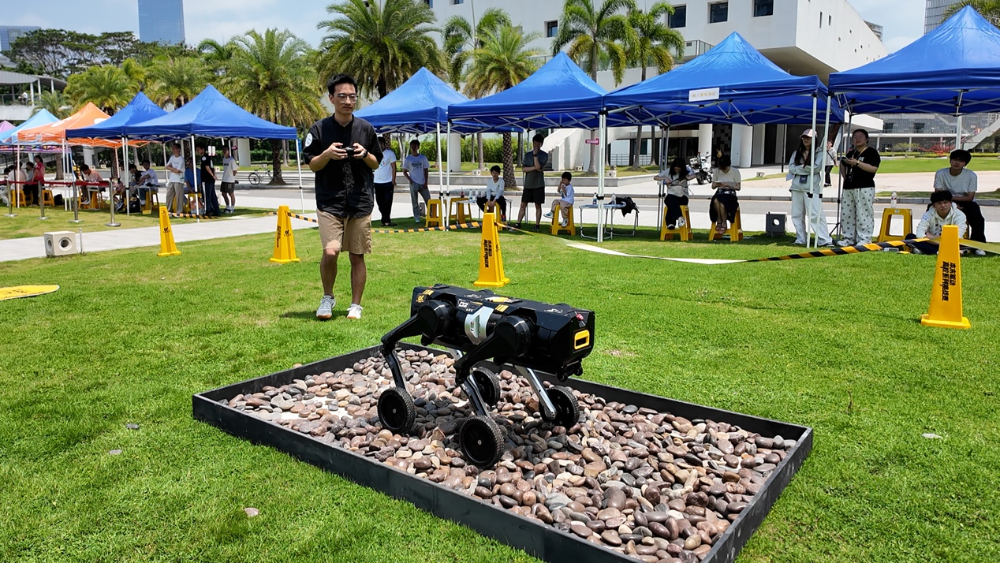
本末科技D1的探索,正是嘗試通過模塊化組合來拓展任務邊界。多個單元連接後,機身長度與支撐佈局隨之改變,為適配不同地形要求提供了靈活的調整空間。沿着這一思路,開發者可根據具體任務選配本體構型,再搭載相應作業設備,無需每次都從零開始設計一套全新的機械結構。
這意味着,客戶面對新增任務時,將可保留既有模塊,僅通過重新組合或增加單元即可完成適配;廠商亦能將部分開發成果複用於後續項目,減少針對單一場景的重複投入。
從更宏觀的產業環境看,下游應用場景的高度分散是另一重挑戰。據國際機器人聯合會(IFR)數據,2023年全球工業機器人新增安裝量約54.1萬台,廣泛滲透於汽車製造、電子、金屬與機械、塑料化工、食品飲料等行業。而每個行業內部又涉及焊接、裝配、噴塗、包裝、檢測等千差萬別的工藝環節,需求極為碎片化。
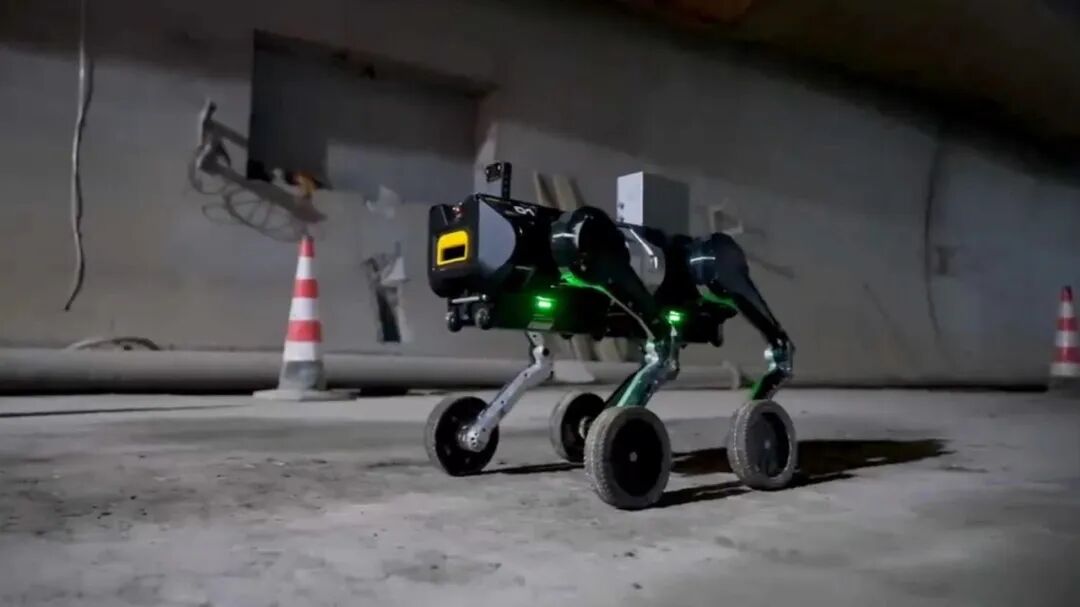
一面是場景的極度分散,一面是定製化開發的高昂成本,產業界亟待一套能覆蓋多數典型場景的通用型機器人方案。
本末科技D1所選擇的,正是這一方向:以統一標準的硬件為基礎,通過靈活組合成不同形態的機器人,去應對重載、複合地形等多樣化任務。
場景碎片化不會在短期內消失,現實世界的複雜性也難以被整齊劃一。與其被動等待環境變得標準化,不如讓機器人學會如積木般自由組合。這未必是唯一答案,但無疑是機器人從「專用工具」邁向「通用能力」的一條可行路徑。