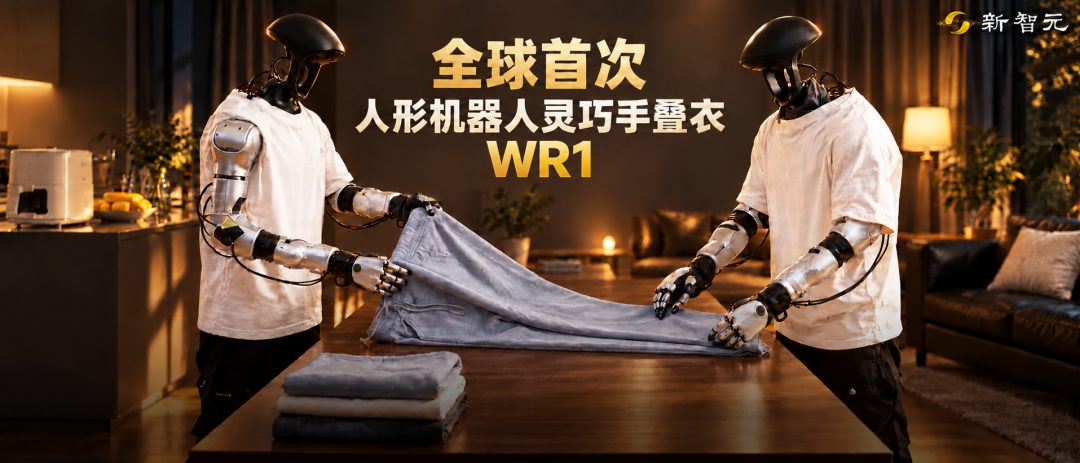
讓機器人做家務,是具身智能領域公認的高門檻場景。
難在哪?
家庭環境是為人類設計的,機器人要彎腰、下蹲、轉身,去適應人的空間,並且家務對象大多是柔性物體,形態隨每一次拉扯而改變。
更關鍵的是,真實家務從來不是單點動作,而是一條環環相扣的任務鏈。
從冰箱到竈台,從沙發到床鋪,任何一處停頓、斷裂或失穩,整段任務就要重來。
這也是為什麼,此前不少人形機器人公開演示大多停留在「抓起一個杯子」「疊好一塊毛巾」這類單點技能上。
一旦任務環節拉長、作業場景發生切換,整套動作的連續性與穩定性便難以為繼。
西湖機器人全新升級通用大腦WR1多項關鍵能力實現對標甚至超越海外標杆,直面真實家庭複雜家務硬核挑戰。
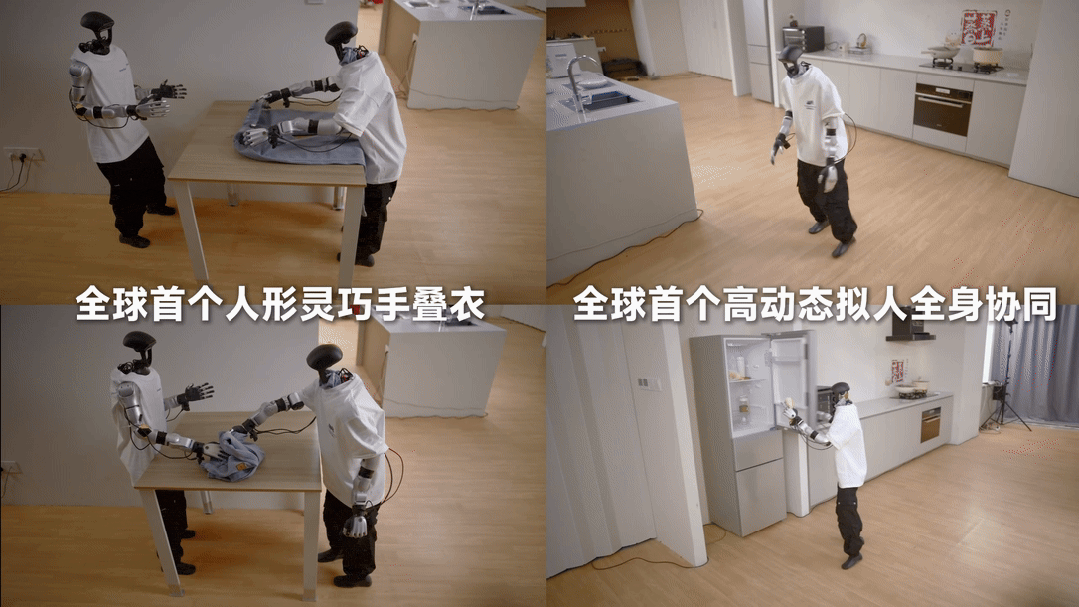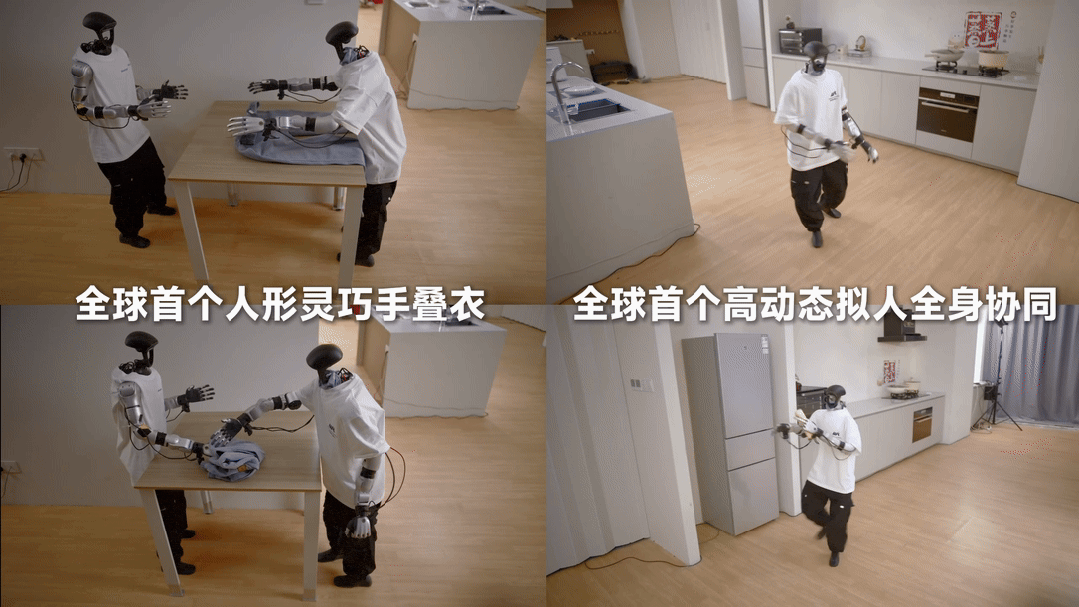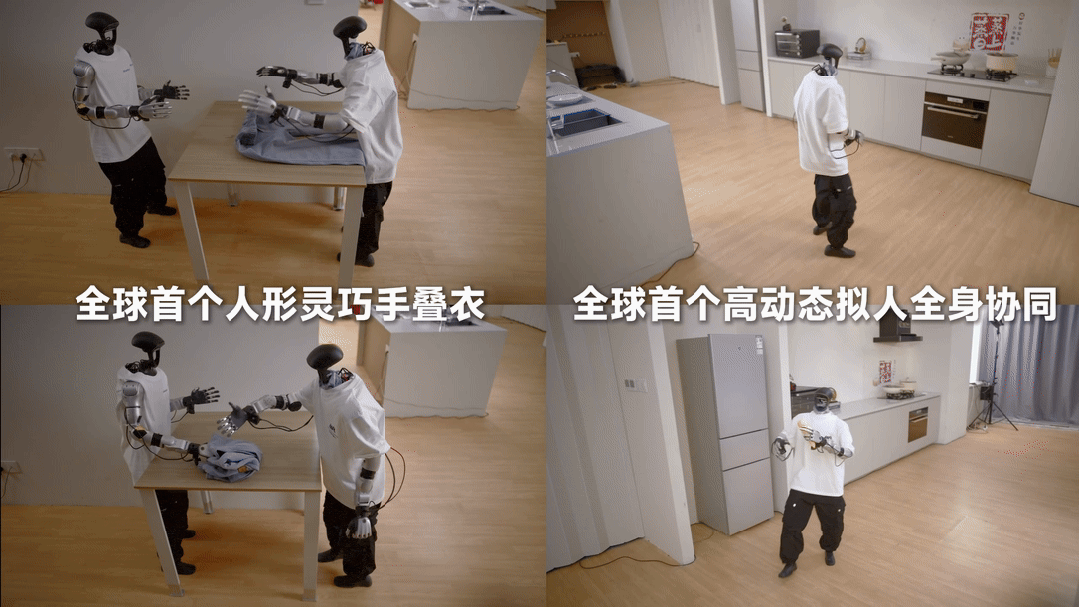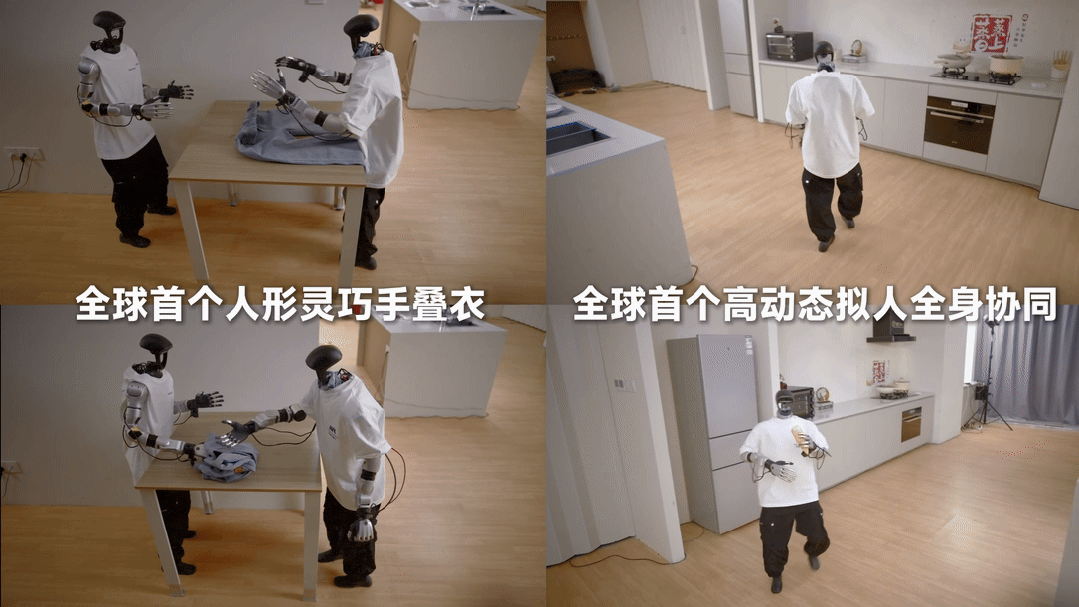
WR1採用全球首創的通用大小腦雙預訓練系統架構,把多模態任務理解與全身控制深度耦合。
WR1融合世界模型(WM)和視覺-語言-動作模型(VLA),依據視覺觀察和語言指令,統一輸出包含身體移動、全身姿態、靈巧手操作的完整動作序列;全身控制,交由原創自研的全球首個通用動作大模型GAE完成高速穩定執行。
折衣、下廚、整理客廳
WR1的連貫家務演示
進入真實家庭,機器人遇到的對手往往不是方方正正的剛性物品,而是軟塌塌、會變形的衣物。
衣物操作的經典難點在於對象狀態持續變化:拉扯改變布料形狀,晾衣架晃動帶來位置偏移,協作對象的動作也會影響衣物的展開狀態。
WR1的第一段演示,正是瞄準柔性衣物操作這一高壁壘課題。
演示中,WR1先從晾衣架上取下長褲,像人一樣將褲子搭在手臂上承託。
取衣過程中,晾衣架隨之晃動,架上兩件T恤的位置左右偏移,機器人持續觀察、實時調整,依然穩定完成取衣。
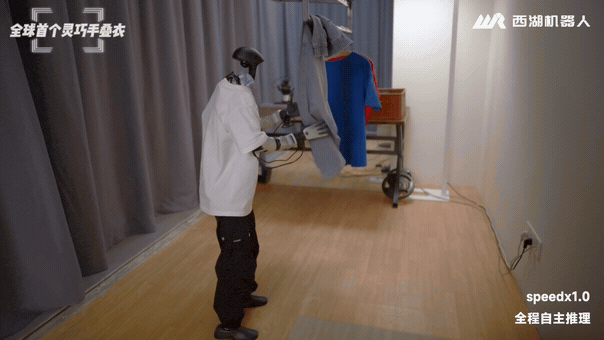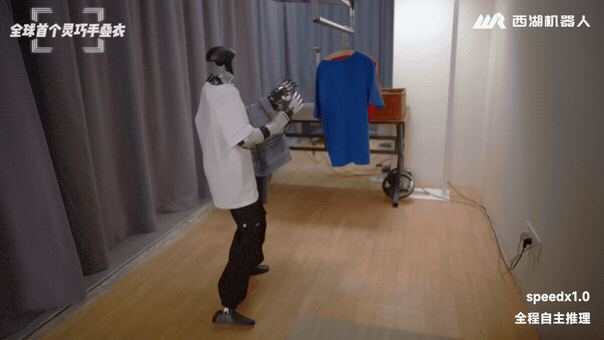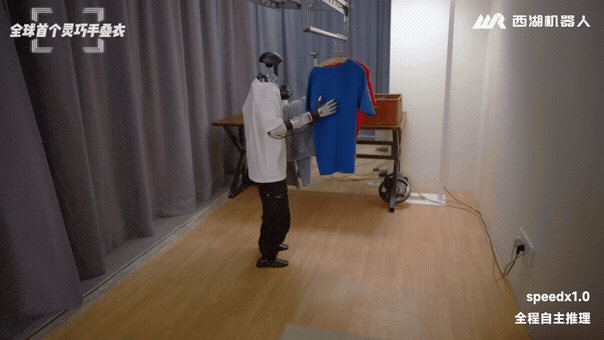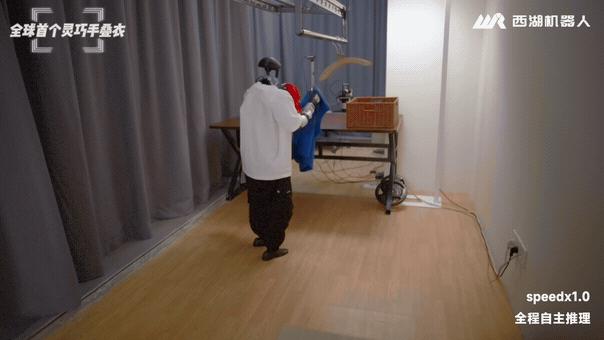
隨後,它將T恤拋送給機械臂,機械臂自主識別衣物、開始摺疊;人形機器人則轉身把長褲鋪展到桌面,與另一台人形機器人協同摺疊。
兩台機器人一邊關注對方的動作,一邊根據長褲的實時狀態調整配合,把取衣、承託、轉移、展開、摺疊串成了一段連續操作。
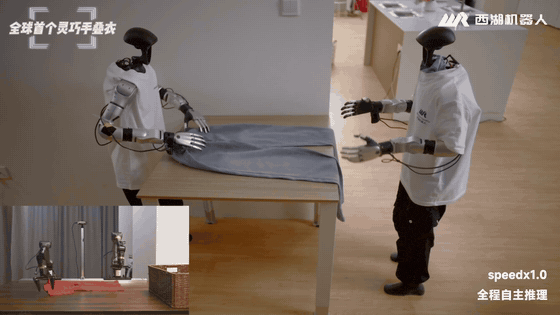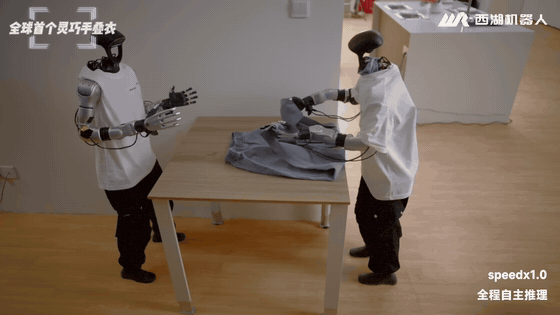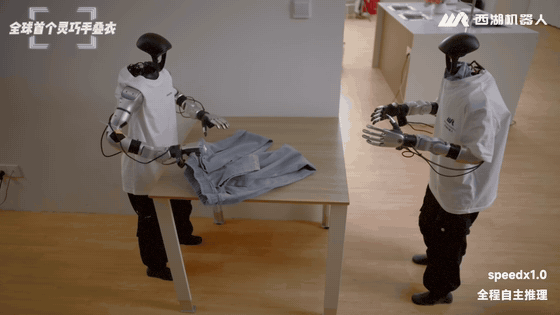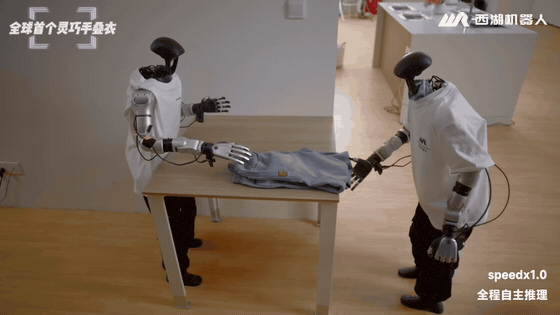
其中,人形機器人靈巧手自主摺疊衣物屬於全球首個演示案例,技術難度顯著高於目前業界常見的摺疊毛巾、浴巾等規整織物。
Figure過往公開演示更多集中於規整物品操作、被子鋪展、簡單織物整理,尚未展示對抗外部擾動下的衣物取放、雙機協同摺疊這類高難度柔性任務。
WR1需要持續抵消晾衣架晃動、布料形變、雙機協同帶來的多重擾動,在柔性動態物體處理能力上實現對Helix方案的超越。
如果說靈巧手摺衣考驗的是「手上的功夫」,第二段演示考驗的就是「全局調度與長程任務處理能力」。
WR1先經過較大範圍移動,準確抵達冰箱前,開門取出玉米;隨後以流暢快速的U型轉彎來到空氣炸鍋前,調整站位,握住把手拉出炸籃,將玉米放入。
接下來,它下蹲握住收納筐把手,把沙發和茶几上的玩偶順勢撥入筐中,再走到床前整理被子。
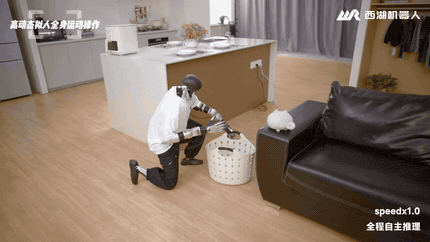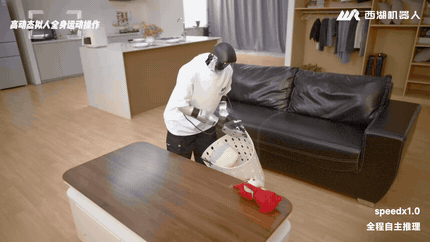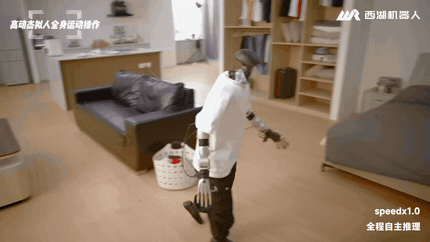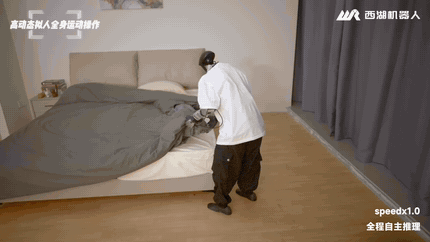
一條任務鏈,跨越灶底1、客廳、臥室三個家居區域,全程連貫執行,沒有中斷。
整套流程無需中途人工復位、無需分段下發指令,一次性跑完多場景複合家務任務。
不停頓、不卡殼
撐起做家務的三項核心底層能力
流暢只是觀感,拆解這兩段演示,真正決定成敗的,是三項底層能力的協同——柔性物體泛化、跨場景長程任務執行、流暢的運動操作一體化。
三者分別對應家庭場景的三個核心挑戰:對象形態不可控、任務鏈條長且跨域、動作銜接要求高。
柔性物體泛化,是三項能力裏首先直面家庭環境的一項。
衣物堪稱形態持續變化的典型對象:位置、布料狀態與協作姿態隨時在變,WR1在操作過程中保持觀察、實時調整,將任務複雜度從單次抓取與平面摺疊,拓展到動態擾動下的連續衣物整理與雙機協作。
面對形變、外力擾動,機器人不會因為物體狀態偏離預設就直接任務失敗,能夠臨場調整策略。
跨場景長程任務執行的難度更進一層。
對象、方向、站位、身體高度都在變,任務卻不能斷。
機器人既要完成每個環節,又要守住任務順序與動作銜接。長鏈路任務中,單步成功率再高,步驟一多整體成功率就會快速衰減,這也是人形機器人行業共同的痛點。
WR1展現的,正是不同空間、不同對象、不同操作之間的連貫轉換。長程執行的價值,就藏在這些環節銜接處。
而把這一切串成「一鏡到底」觀感的,是WR1的高動態能力——流暢的運動操作一體化。
人形機器人手持玉米轉彎靠近空氣炸鍋,下蹲提筐後收納不同高度的玩偶,承託長褲轉身鋪展到桌面,一套動作下來,身體移動、姿態調整與手部操作始終緊密咬合,腳步、軀幹與雙手圍繞同一操作目標協調聯動,銜接處的停頓與突變在機制層面被壓到最低。
怎麼想、怎麼動
答案是「貫通」
三項能力從哪裏來?
拆開WR1的系統架構,答案落在通用大腦與全身運動操作的分工,以及一個容易被忽視的關鍵詞——貫通。
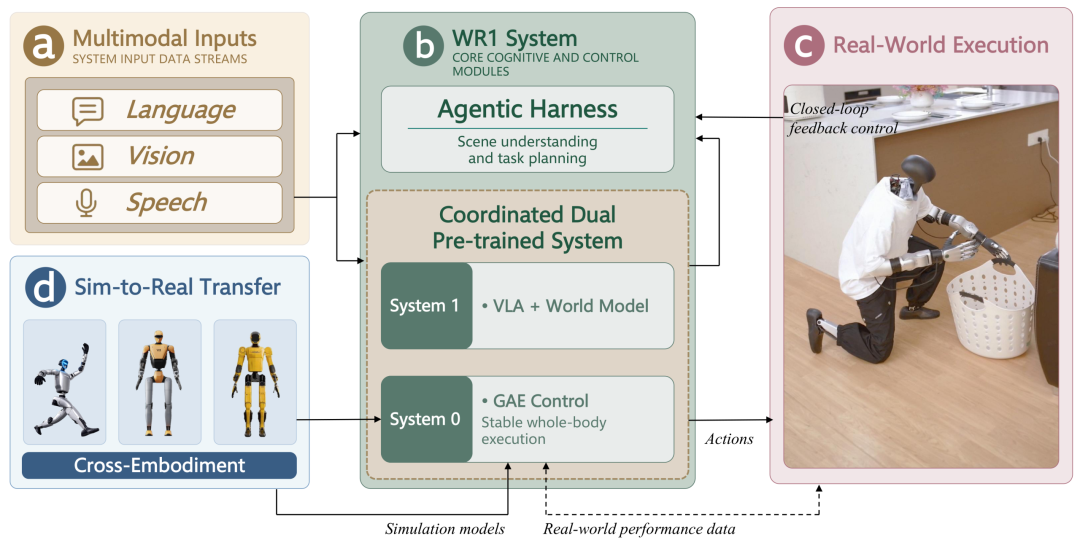
WR1系統架構:任務管理模塊組織任務,VLA與世界模型協同生成動作,GAE負責全身控制。
通用大腦側,WR1結合多視角視覺觀察與自身狀態,在同一段動作序列中統一生成移動、姿態與手部操作指令,由任務管理模塊負責組織指令與任務流程。
腳步、軀幹與雙手不再各自為政,身體部位率先實現貫通。
為了保證長程任務中的動作一致性,WR1引入長短時運動狀態回顧機制,讓模型識別身體當前所處的運動階段,為後續動作生成上下文。
實時動作分塊機制則在生成下一段動作時,把正在執行的軌跡納入考量,機器人繼續運動的同時,模型已在準備後續動作,從機制上減少動作更新帶來的停頓與突變。前後動作在時間軸上首尾相接,實現時間維度上的動作貫通。
運動側,GAE承擔全身動作跟蹤與平衡控制。
它通過大規模、多來源的人體運動數據和兩階段訓練,覆蓋行走、轉身、下蹲、伸展等動作,為跨區域、跨高度操作提供統一的執行基礎。
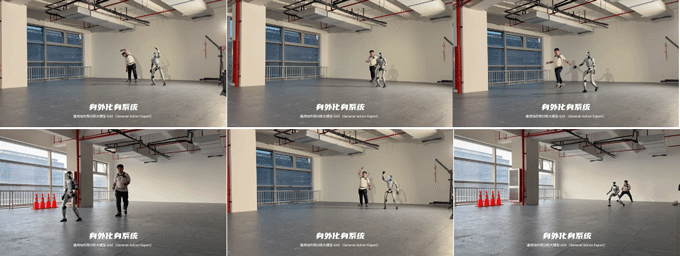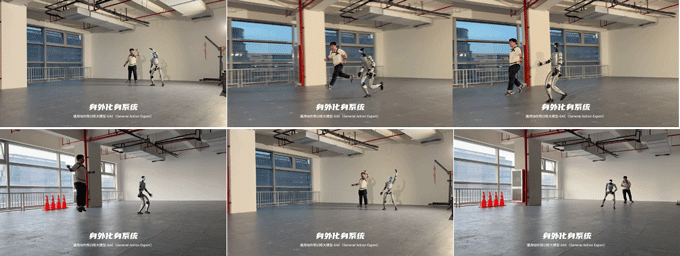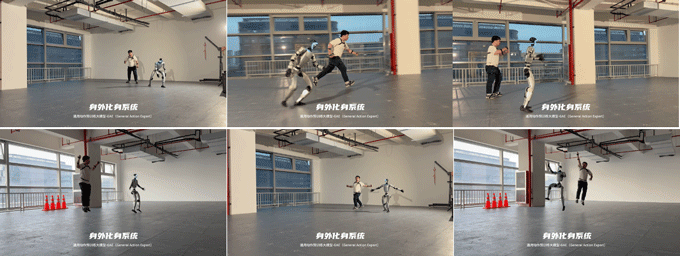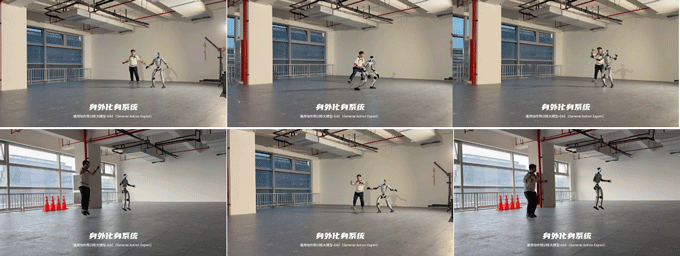
全身動作跟蹤演示:人員與機器人同步完成俯身、轉向、抬腿、跳躍等動作。
同時,可調節的前瞻機制負責補償執行延遲。
在WR1中,這一機制針對動作緩衝後剩餘的延遲進行校準,與動作銜接機制共同保障執行的連貫,讓通用大腦意圖與硬件執行無時差對齊,意圖與執行實現貫通。
而真正讓WR1的路線與衆不同的,是端到端的貫通。
GAE同時承擔示範採集與自主執行兩個階段的底層控制,訓練示範與自主執行共享同一套控制基礎,從根源上壓縮了學習與執行之間的落差。
「想清楚」與「動起來」在同一條鏈路上貫通,這正是WR1能把長程家務做連貫的底層原因。
從動態衣物整理到跨區域家務,WR1把任務理解、環境反饋與全身控制貫通成一條完整鏈路。
本次一鏡到底連貫家務演示,也讓人形機器人真正走進普通家庭,又近了一步。
深耕通用大腦
全棧佈局人形機器人
西湖機器人科技(杭州)有限公司,是西湖大學人工智能與機器人領域首個成果轉化項目。
公司堅持通用大腦+人形全身小腦+自研人形本體三位一體全棧自研路線,聚焦人形機器人通用基礎模型研發,核心目標打通任務理解與全身運動控制,面向家庭服務、工業以及特種作業場景打造人形機器人通用大腦。
團隊致力於推動人形機器人擺脫實驗室單點演示瓶頸,實現真實生產生活環境下長鏈路、高擾動場景的連續自主作業。
創始人王東林為國家科技創新2030重大項目首席科學家、西湖大學終身教授、人工智能系副主任,深耕機器人學習領域,是國內具身智能與機器人學習領域的領軍人物;聯合創始人張岳,為西湖大學終身教授、工學院副院長、國際知名自然語言處理領域專家。
公司研發團隊彙集來自全球頂尖高校與產業的科研、工程人才,目前已完成多輪數億元級別孖展,持續推進人形機器人通用大腦的迭代落地。
走進家庭只是開始,走向千行百業、服務千家萬戶,纔是西湖機器人真正的遠方。
紮根肥沃的產學研土壤,未來,西湖機器人將繼續依託三位一體全棧自研路線,讓人形機器人走進家庭陪護、工業製造、特種作業等更廣闊的場景,加速實現具身智能GPT時刻。