雷递网 雷建平 9月1日
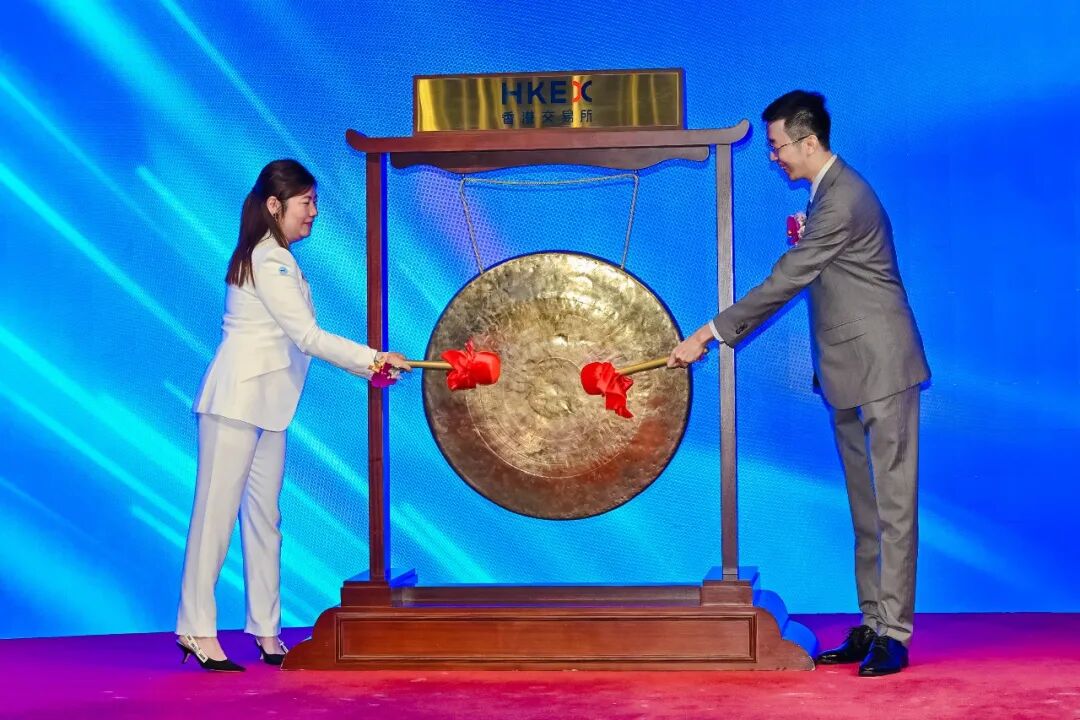
梅卡曼德(股票代码“09615”)今日在港交所上市,成为港股“具身智能眼脑手第一股”。梅卡曼德也成为2026年港股上市的又一家机器人公司。
梅卡曼德发行价101.7港元,发行23,140,590股,募资23.5亿港元(约3亿美元);若行使超额配售权,募资总额可达27亿港元(约3.45亿美元)。
以收盘价计算,梅卡曼德股价为99.8港元,市值为125亿港元
梅卡曼德CEO邵天兰接受雷递网创始人雷建平专访时表示,未来5到10年,甚至更远的未来,人形机器人不会一统天下,而是会出现非常多种类的机器人形态并存的局面。
“当下机器人市场火热的核心,并非是因为人形,而是因为智能。无论是具身智能还是物理AI,真正的大趋势都是智能。”
邵天兰说:“虽然机器人不会统一,但机器人的智能却可以通用。在智能机器人时代,智能的重要性远超机器人的形态。梅卡曼德希望成为智能机器人时代的微软。”
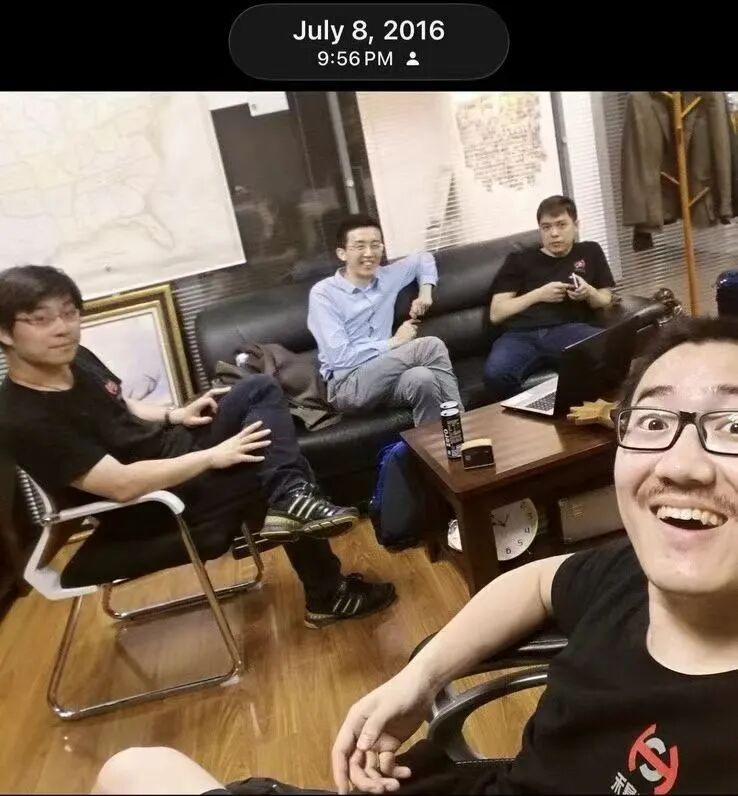
禾赛CEO李一帆晒出的老照片
禾赛CEO李一帆今日说:“整整10年前,我在慕尼黑请清华校友吃饭,邵天兰坐我左边,详谈甚欢,我劝他抓紧回国创业。俩月后他搭上了回国的航班,从浦东机场落地直接打车来禾赛嘉定办公室。我们花了一个美妙的周六畅聊了机器人技术在下一个时代的机会,我们画了一整墙的BP,最后我建议他做”机器人时代的微软“,一晃十年,恭喜MechMind上市,禾赛也是小股东和合作伙伴,感慨一下一晃就是一个时代!”
机器人智能的重要性远超形态
梅卡曼德是一家智能机器人组件供应商,与多数机器人公司选择造整机、做人形机器人,梅卡曼德不造机器人,只造通用机器人的“眼脑手”。
梅卡曼德提供标准化的“眼-脑-手”组件,系统利用3D视觉技术捕捉点云数据,实现精确的空间感知,采用基于深度学习的AI算法,这些算法经过大量工业数据训练,可在随机堆叠、反光表面及部分遮挡等复杂条件下实现自主识别、决策及运动规划,无需依赖手动编程。
梅卡曼德自研的多模态大模型Mech-GPT和Mech-Vision等软件平台,让机器人理解环境并自主决策。梅卡曼德的英文名Mech-Mind,正有“机器人大脑”之意。
邵天兰对雷递网表示,没有任何一种机器人形态能够普世,无论是人形、工业机器人还是轻型协作机器人,每种机器人形态都有其适用范围,而机器人智能的重要性远超形态。
当下,梅卡曼德累计部署超29,000台设备,所配合的机器人形态多样,既有能抓取几百公斤甚至几吨的重型机器人,也有轻型机器人,包括移动机器人、双臂、人形、轮式机器人等。
梅卡曼德2023年、2024年、2025年营收分别为1.81亿、2.69亿、3.89亿元;公司营收三年复合增长46.6%。
邵天兰说,梅卡曼德业务增长的原因主要有几点:1,公司产品成熟度和渗透率的提升;应用场景的扩张;3,客户认可和全球化推广。产品成熟度和渗透率的提升、大客户的认可、全球化的扩张以及应用场景的扩展,会是梅卡曼德未来较长时间内增长的驱动力。
“一脑多形”的核心是提炼共性和泛化性能
梅卡曼德已在行业摸爬滚打了10年,围绕“一脑多形”来构建通用具身智能眼脑手技术体系,以具身智能大模型和仿生分层机器人大脑为核心,结合工业级3D视觉、运动规划、机器人控制与末端执行能力,形成“感知—理解—规划—执行—反馈”的完整闭环。
邵天兰对雷递网表示,所谓“一脑多形”就是适配于适配轮式、双臂、人形等不同形态的机器人本体,“一脑多形”最重要的是能够提炼出共性,结构,同时需要做好泛化的性能。泛化的性能来自于大数据,包括仿真数据、互联网数据、很好的测评以及真实的场景。
“面对当前复杂多变的需求,标准化的眼脑手、非常强大的AI模型,搭配各种因地制宜的硬件,每个场景里的硬件都可以因地制宜选择。”
因此,眼脑手、AI模型、传感器可以通用,可以非常快速地使用通用组件满足个性化需求。邵天兰说,“一脑多形”就像需要为一栋楼建立一个网络,或者为办公室构建一个局域网。
当下,人形机器人已经能够实现跳舞表演、机器人的腿法能力甚至超过许多人,很多人认为,人形机器人已经无所不能,当然,也有质疑声称,人形机器人就是一个大号遥控玩具。
对此,邵天兰说,机器人表演本身也是一种赛道,在科研、教育、娱乐等领域也诞生了非常优秀的公司,但机器人的表演和真正的工作是两个技术方向不同的领域。比如,有人跳舞跳得非常好,就认为他能熟练做焊接工作,这是完全不能等同的概念。
以下是专访专访专访梅卡曼德CEO邵天兰实录:
雷建平:祝贺梅卡曼德成功在港交所上市,公司从成立到现在,经历了10年的发展,如今公司上市,您是怎么样的心情?
邵天兰:梅卡曼德的上市标志着公司的技术、产品和业务治理等各方面都达到一个新高度,但我们要走的路仍然非常漫长。
智能机器人领域具有巨大的成长空间,机器人的智能是关键要素,能够让机器人在众多行业、很多的应用,服务众多的人。
所以,我们把公司起名叫MECH MIND(梅卡曼德),就是要把智能放到机器里面去。
梅卡曼德已经累计部署超过29,000台设备,取得了非常快的增长,但今天所取得的部署量以及进入的行业和应用仍然处于非常早期的阶段。即使只关注制造业和物流,机器人的整体潜在服务潜力至少在10亿人级别。
今天真正用于生产力的通用机器人,包括工业机器人、协作机器人以及人形机器人,每年的出货量依然只有几十万的量级,还有几千倍的差距。因此,对我们而言,上市是一个关键的阶段性成果,但也只是新的起点。
行业的渗透率仍然较低
雷建平:梅卡曼德2025年营收达到3.89亿元,较2024年的2.69亿增长44.6%,推动公司增长的原因是什么?
邵天兰:梅卡曼德业务增长的原因主要有几点:
1,公司产品成熟度和渗透率的提升。市场潜在需求非常大,全球10亿人从事制造物流相关事业。即使我们已经取得较快的增长,但整体行业的渗透率仍然较低,我们能够更快更好地满足客户需求。
2,应用场景的扩张。随着眼睛、大脑以及新手技术的进步,我们可以拓展更多的应用场景。如今我们在上料、搬运、切割、焊接、涂胶、精密测量和打螺丝等许多方面已经有了应用。我们需要快速增加更多的应用场景。
3,客户认可和全球化推广。目前我们已经服务超100家世界500强客户,海外业务占比达到公司收入的一半。
产品成熟度和渗透率的提升、大客户的认可、全球化的扩张以及应用场景的扩展,会是未来较长时间内我们增长的驱动力。
智能的重要性远超形态
雷建平:当前,多数机器人公司选择造整机、做人形机器人,但梅卡曼德不造机器人,只造通用机器人的“眼脑手”。梅卡曼德为何是这样的定位?“通用”和“定制”之间的矛盾怎么平衡?一套通用的眼脑手,怎么应对千差万别的产线需求?
邵天兰:有几个原因。第一,我们认为智能的重要性远超形态。我们已经累计部署超过29,000台设备,所配合的机器人形态多样,既有能抓取几百公斤甚至几吨的重型机器人,也有轻型机器人,包括移动机器人、双臂、人形、轮式机器人等。
在广泛的实际应用中,没有任何一种机器人形态能够普世,无论是人形、工业机器人还是轻型协作机器人,每种机器人形态都有其适用范围,但这里面的智能可以通用。
因此我们预计5年、10年,甚至更远的未来,并非是一种形态的机器人比如人形机器人一统天下,而是会出现非常多种类的机器人,包括大机器人、小机器人、单臂、双臂、轮式移动、足式等各个类型,我们希望在智能机器人时代成为在电脑时代的微软。
从上世纪80年代开始,电脑深刻改变了整个人类的社会,微软则提供了一个常重要的共性系统。我们希望在智能机器人时代能够有所作为。
我们选择了最能够标准化、通用化且非常关键的智能部分,智能部分,毫无疑问最重要的器官是大脑,而眼睛和手是很难进行区分的部分。
无论是人还是智能系统,大脑最重要的是感知世界,指挥机器人完成动作,这里面眼睛和手,就是传感器和复杂的执行器方面的能力,与大脑的耦合性非常高。
如果机器人操作不准确,很难在短时间内达到预期,就需要判断是眼睛还是大脑的问题,对客户而言是耦合在一起的,因此我们需要同时处理大脑、眼睛和手。而其他的部分是可以拆开的,比如说手臂,我们已经适配40多个品牌,1000多个型号的手臂,各种形态的机器人都可以适用。
机器人形态无法通用但“眼脑手”可以
雷建平:机器人的“眼脑手”的“通用”和“定制”之间的矛盾怎么平衡?一套通用的眼脑手,怎么应对千差万别的产线需求?
邵天兰:定制与通用正是人工智能在机器人方向,我们所称的具身智能或者物理AI,希望解决的问题。实践中的每个需求都具有特殊性。
比如,现在每家都有洗衣机,洗衣机只能洗衣服,不能做饭。如果有一台机器既能洗衣服又能做饭,那听起来非常不合理。洗衣服的需求量很大并且频繁,这是共性的事情,值得使用专用设备处理。
然而还有很多其他需求。在制造业中需要组装各种物品,而这些产品本身经常变化。在物流中,例如快递包裹,包含各种物品、种类繁多,这种需求经常变化,因此,我们希望有更加通用的技术解决长尾的、复杂的、多变的需求。
我们认为,真正通用的是机器人的智能、是眼脑手。无论是人形机器人还是其他任何形态的机器人都无法做到通用,在物理上就不可能实现——不可能指望一个机器人能够搬运500公斤重的重物,同时进行精细操作和快速移动,这在物理上不可能实现,但机器人的眼、脑、手可以通用、共行。
面对当前复杂多变的需求,标准化的眼脑手、非常强大的AI模型,搭配各种因地制宜的硬件,每个场景里的硬件都可以因地制宜选择。因此,眼脑手、AI模型、传感器可以通用,可以非常快速地使用通用组件满足个性化需求。这就像我们需要为一栋楼建立一个网络,或者为办公室构建一个局域网。
不是所有地方都是10毫秒的速度出
雷建平:梅卡曼德自研的多模态大模型Mech-GPT和Mech-Vision等软件平台,让机器人理解环境并自主决策,识别速度快至每帧10毫秒,这和目前的大模型有哪些不同?
邵天兰:大脑可以分为几个层次。前几天Waymo创始人在YC上有一个演讲提到的观点和我的非常一致,他提到Structure N to N,他认为,自动驾驶并非无脑的运行,一团式的n to n,一定具有结构(Structure)。
我们认为机器人的大脑与人类的大脑相同,也存在不同的层次,人类大脑存在慢思考,比如,要下围棋,虽然可以思考围棋的步骤,但拿起围棋放置之后,就无需再思考。这正如人类的大脑,额叶部分负责许多高端思考,后脑部分有视觉初级平层和两个通路,一个是传感信号的通路,另一个是动作生成通路。当动作生成之后通过小脑发送到身体。机器人的系统与人类大脑相似,它会进行相对慢速的高层思考。
最典型的是agent。比如,我向agent发送一个复杂的指令,让它读取一张图纸,读完图纸之后根据情况生成动作,这种情况显然是需要复杂思考的。这种高层的多模态agent的速度不会特别快,在合理的设备上,每秒出多少token,具有推理速度。
如果需要进行抓取或者局部调整,那么速度必须快。我们的系统并非在每个地方都非常快或者非常慢,整个系统存在不同的层次,最重要的层次是高层的多模态agent和下面的视觉动作。
目前我们制作的机器人能力不是所有地方都是10毫秒的速度出。当前,大模型的进步对于我们的智能领域非常重要一个部分,但大模型不是全部,最重要的能力比如更强大的任务理解、推理常识以及人机交互能力在很大程度上体现在以语言为核心的多模态。
目前正处于大模型时代,大家可以分析不同的元素,例如视觉、语言和动作,进行交叉应用,我们就拥有了更强大的机制能够让机器人学习更复杂的动作。机器人的智能确实比单纯的语言模型更为复杂。机器人完成任务的层次比较多。
“一脑多形”最重要的是提炼共性和泛化性能
雷建平:梅卡曼德围绕“一脑多形”来构建通用具身智能眼脑手技术体系,以具身智能大模型和仿生分层机器人大脑为核心,结合工业级3D视觉、运动规划、机器人控制与末端执行能力,形成“感知—理解—规划—执行—反馈”的完整闭环。怎么理解梅卡曼德“一脑多形”的概念?
邵天兰:我认为一脑多形非常好理解。至少有几个方面,第一,适配于不同机器人本体,例如不同关节数量,4轴、5轴、6轴、7轴,单臂和双臂,能够适配不同的机器人,本体的手臂状态,包括身体和移动。
第二是夹具,最常见的是简单二指夹、吸盘、多指手等,这是它的形态,要包括机器人的任务,例如让机器人打螺丝、焊接和切割,显然最后的执行形态不同。如果需要焊接,就需要有焊枪。如果需要打螺丝,就需要一把螺丝枪。“一脑多形”就是为了应对不同种类的机器人、执行器以及任务,需要切换不同的大脑。
这里有两个非常重要的点,首先需要提炼共性,因为所有任务中都存在许多共性部分,例如高层的人机交互推理和对当前状态的分析,我们需要跟踪并且识别最典型的抓取和对齐等操作。人所做的大部分事情都是习惯的各种动作的排列组合,因此我们需要提炼共性。
第二方面。需要拥有出色的泛化性能。如果每一种新的物体都需要进行非常复杂的操作,就难以实现这些事情。
所以,我认为“一脑多形”最重要的是能够提炼出共性,所谓的结构,同时需要做好泛化的性能。泛化的性能来自于大数据,包括仿真数据、互联网数据、很好的测评以及真实的场景。
能力迁移一定存在范围
雷建平:“一脑多形”意味着同一个“大脑”要适配轮式、双臂、人形等不同形态的本体。不同形态之间,能力和经验可以互相迁移吗?
邵天兰:当然可以,人的能力迁移也是可能迁移的。比如,我一米高时学会的技能,也不是说,当我身高1米8岁时便遗忘了这些技能。抽象、结构和表征这几件事情极端重要。如果没有抽象、结构、表征,就无法习得可迁移的能力。
举一个例子,我指挥某个人使用手指操作某个物品,我的大脑显然可以完全胜任这件事情,无需任何额外训练,原因是,虽然他的手和我的有所不同,甚至手臂和视角也有区别,我观察他工作时使用第三人称视角,而我则是第一人称视角,但抓取物体的姿态关键在于手与物体的关系。
当然,能力迁移一定存在范围,没有任何事物可以无限迁移。
以章鱼为例,章鱼的触手的形状非常独特,因此它需要采取独特的方法抓取食物,人的经验就无法迁移过去。拥有合适的结构、合理的抽象以及良好的表征就不会训练出手部的肌肉。另一个例子是,右手习惯了使用筷子,左手就很难操作。人的右手的技能无法迁移到左手,这个技能需要去练习。
因此某些事物能力难以迁移,与执行器有关。然而大部分任务,例如抓取装配、放置、开门以及焊接等与整体执行过程高度耦合。如何将它们耦合在一起?我们需要拥有良好的抽象和表征。其次,我们需要良好的结构,否则最终所有事物都将混为一谈。
这也是我们反对盲目追求大数据的原因。语言模型的发展过程并非简单的堆叠数据。市场上有一种观点认为,如今时代拥有各种各样的数据,最后将所有问题归咎于数据。如果仅是无脑地堆积数据,缺乏合理的结构、抽象以及表征,最后的效率一定非常低,这件事情已经被反复验证过。
机器人跳舞和工作之间的关联性并不强
雷建平:近期,宇树科技科创板上市,市值一度超过4000亿,伴随而来的是争议声音非常大。从演示视频里的“表演”,到产线上成千上万台“稳定干活”,中间隔着什么?大规模落地最难的是技术、成本,还是交付和服务?
邵天兰:我们不评论其他公司的产品。机器人表演本身也是一种赛道。目前机器人有很多方向,比如,科研、教育、娱乐本身也是一种方向,在这些领域已经产生了非常多优秀公司,还有一些公司专注于医疗和康复领等领域,梅卡曼德则主要在制造、物流赛道,还有一部分放在服务业,也就是真正投入工作。
机器人的表演和科研教育本身是有用的,也是非常重要的,但我们要避免技术理解错误,例如机器人能够跳舞,跳舞和表演都非常出色就能够工作,其实这两者之间的相关性并不强烈。
人形机器人,尤其是足式机器人,既能够跳舞又能够表演武术,最重要的是Locomotion("运动/移动能力")。Locomotion从PPO于2017年开始,后续包括模拟器和强化学习等方面取得了很多进步,最重要的是,就是小脑能力方面有了显著的进展。同时许多优秀的公司在电机扭距、响应以及整机设计等方面也取得突破。他们优化了许多方面,因此大家看到机器人过去几年的运动能力非常强。
以拳击为例,此项技术已经超越了拳法的范畴,机器人的腿法能力应该已经超过许多人;而机器人工作的重要能力需要有更好的高层理解推理、中层物体操作以及更底层的控制执行。虽然这两方面的技术有一定相关性,但是并不强大。
因此,很多人会认为,机器人跳舞跳得非常出色,机器人在工作能力上一定很强,然而这两个技术方向并不完全一致。人也是如此。比如,有人跳舞跳得非常好,就认为他焊接工作也会干得非常好,这是不能等同的,是两个技能完全不同。
“灵巧手”没必要有5个手指
雷建平:当前市面上有很多“灵巧手”的公司,您认为,“灵巧手”只用三个手指,除了用筷子,生活几乎不受影响。机器人不是为了模仿人,而是为了完成任务。我看梅卡曼德的多指灵巧手的确没有5个手指,但如果是5个手指不是更符合大众的认知吗?
邵天兰:人类为什么有5个手指头,因为肉鳍鱼就拥有5个手指头,人类是由肉鳍鱼进化出来的。肉鳍鱼在2亿年前左右存在,并且它的手指与人类相同,所以人类拥有5根手指。
生命源于海洋,海洋中逐渐发展出各种鱼类,当时有一种肉鳍鱼,虽然没有手,但是类似于蜥蜴的生物,因此称其为肉鳍鱼,它在水中生活不愉快,便爬上了岸。今天陆地上所有的脊椎动物都源自一支,这也是为何几乎所有生物都有类似于5个指头的结构。
例如我到自然博物馆观看恐龙的化石,虽然恐龙没有手,但它有5个指头。大象使用鼻子拿取食物,而不是使用手,然而大象也是5个手指。我们祖先的祖先的祖先从海里爬上来时就是5个手指。因此,这个基因的代码。
5个手指并非物理上的最优解,而是生物的遗产。目前在实践中,我们发现许多操作可以使用3个手指完成。如果是4个手指,几乎可以完成所有操作。
所有人类的动作都有法律规定。如果一个人受伤了,那么他可以寻求赔偿。大拇指如果受伤并且失去功能,就是重伤。如果小拇指失去功能,就是轻伤。这并非是我表述,而是法律中有明确规定。
根据需求的复杂性,3到4个手指即可。我认为第一性原理是必须刨根问底,为何而问,而非简单类比。人类有5个手指,而肉鳍鱼也有5个手指。从第一性原理出发,我认为手指的数量是由其他因素决定,在实践中,我们优先选择第三代的4个手指。我认为这是较好的兼顾方式。
现实生活中有很多经典例子,最经典的例子是火箭,火箭之所以设计为如此宽大,是因为马屁股的宽度;火箭之所以非常粗大,是因为需要穿越隧道;因为火车原本非常粗大,所以建造了如此粗大的隧道;因为之前的马路非常宽阔,所以使用了如此宽阔的马路。归根结底,罗马时期两匹马的屁股加起来如此宽,从而决定了当今火箭的宽度。我们将发现许多有趣的现象,这也是机器人非常有趣的一点。有时机器人如同逆向人类。
这也是我们有时需要刨根问底的原因。我们不能仅关注部分现象,还需要深入思考原因。
机器人完成任务背后靠大脑和眼睛
提问:梅卡曼德的一支机械臂精准地插接柔软的线束,精度达到了亚毫米级。有一个场景:机器人快速抓取五角螺母工件。地上一堆杂乱无章五角螺母,机器人抓一件用时不到2.4秒,速度飞快,精度和效率完全对得上产线的节拍。如何能做到如此灵敏?
邵天兰:我认为和执行器本身的关系并不大,最重要的是眼和脑的作用。操作并不精细,人也可以做精细的事情,例如转笔。
我们日常中所做的大部分事情,例如抓取、放置、装配、按下按钮和打开某物等,实际操作并不复杂。在这种情况下,最重要的是眼、脑、手的配合。对于人类而言,能够轻而易举地完成很多事情。
今天我们希望机器人能够具备这样的能力,例如抓起一根线并将其接上,目前机器人在这方面拥有良好的进展。
许多人过度关注手的本身。虽然手非常重要,但并不是一个独立的存在,必须与大脑和眼睛良好配合。单独的手并没有什么用处。
一个手要能够很好地完成各种功能和任务,必须手眼脑很好地配合。
机器人火热的核心原因是智能,而非人形
雷建平:现在很多人都强调人形机器人,要用双足,也有人认为,人形机器人就是一个大号遥控玩具,但您认为,真正落地的时候,要因地制宜,没有必要为了“像人”而去坚持双足,为何这样讲?
邵天兰:抛开科研、教育、娱乐等方面,我认为,人形机器人的严肃应用最主要的应该是服务业,例如餐厅、医院和养老等。如果单纯涉及制造、物流或者超市等方面,人形机器人的意义并不大。仓库等场合并非为人类直接服务而设计。
例如仓库并非为人设计,而是为货物设计。因此需要考虑的不是仓库内的人数,而是货物的存储和进出方式。例如一个工厂并非为了人而建立,存在的目的在于运送货物,比如需要如何生产钢铁,需要如何生产手机,那么人形机器人在此会显得非常没有必要。这并非第一性原理的思考方式。
有人认为今天的工人是人形,就把工厂的机器人也做成人形,我认为没有必要将机器人制作成人形。我们手洗衣服时使用搓衣板,洗衣机是否也会做成人形,是否有人认为人形洗衣机更通用?例如需要搬运一个500公斤的物品,找5个人一起抬轿子显得很愚蠢,可以有更好的方式去做。
再比如,医院的药房为何需要人形机器人?医院药房的存在意义在于药品,而非人员。既然想要替换其中的人员,为何还要使用一个人形?这非常不合逻辑。大家有时使用人形在某些场景中制作出奇观性的作品,我认为这种做法价值有限。
人形机器人的场景适用于直接为人类提供服务,而非间接服务。从长期角度分析,人形具有极大的意义,尤其在直接为人们提供服务的场合中,人形是至关重要的形态,但在制造、物流等不直接服务人的场景中此观点不成立,然而眼睛和大脑这些能力可以共用。
雷建平:这样讲,是否会得罪同行和资本?
邵天兰:这并非我个人的观点。梅卡曼德已经成立10年了,见证了行业的起起伏伏以及多次产业泡沫。因此,我们认为无论是具身智能还是物理AI,真正的大趋势都是智能。人形只是其中一种便于大家理解的形态。人形并不是这一波机器人浪潮的全部,我认为它们不是主力。为何机器人如此火热?为什么增长如此迅速?主力是智能。
不夸大、不作假是重要原则
雷建平:此次上市前,梅卡曼德已获得来自IDG资本、美团、红杉中国、源码资本、英特尔资本、启明创投、GIC、Coatue等投资机构的多轮支持,累计融资额超20亿元。为何能拿到这么多投资?
邵天兰:我认为这与梅卡曼德的风格有关,我们一直秉承务实和平实的风格,从早期融资到如今上市,我们会非常明确地向投资人阐述公司真实现状、面临的未来挑战、需要制定合理的发展节奏,我们的整个融资风格是不夸大、不作假。
从2017年、2018年做的商业计划书开始,我们所做的每一件事情,对市场、技术、业务的判断,大部分都会得到印证。我们不会炒作概念,所传达的都是真实价值。我们不夸大、不作假的风格,天然匹配长期主义的机构。短期内我们可能会错过一些机会,但出来混,都要还的。我们一直保持着非常稳定且良好的发展趋势。
我认为这并不夸张,不夸大、不作假是一个非常重要的原则,我们的风格天然匹配真正的长期主义者。每天关注短期内快速炒作的人,匹配的也只能是那种快进快出的投资者,这些短期投资者对公司的长期影响也并不好。
分享一个有趣的事情,几乎每年都有人质疑梅卡曼德是否已经落伍,毕竟总有新设备推出。然而几年之后发现梅卡曼德仍然在此处。每隔几年都会出现与我们相提并论的公司,但到下一波时,梅卡曼德依然在场,发展非常稳健,每次梅卡曼德都是最好的公司之一。
我们承诺产品不进行炒作和造假,对内也非常重要,公司与教育孩子相同,并非依靠投资金钱和资源就可以成功。公司内部需要自然生长。如果公司在外面宣传的内容与公司内部不一致,会导致管理出现问题,会给公司内带来非常负面的文化影响。所以我们公司的原则是实事求是、与时俱进、避免夸大现状、低估困难以及固步自封。
希望资本市场是称重机
雷建平:梅卡曼德已经成为港股“具身智能眼脑手第一股”。为何选择在港股上市?
邵天兰:当前在香港上市对公司的发展是最佳选择。
经过过去10年的发展,梅卡曼德的收入在快速增长,毛利率在提升,费用率在大幅下降、客户复购率也非常强劲,这表明公司已经达到了上市的条件。
我们认为,公司在一级市场风险较高的时候已经克服了诸多挑战,风险最大、最困难的部分已经在我们身后,后续我们技术进步、产品迭代、应用场景扩张以及全球化业务,我们的增长潜力以及相对应风险已经远低于一级市场时期。
因此,梅卡曼德现在进入二级市场是一个发展非常好的时机,我们上市之后也可以匹配新的二级市场的投资人。
我认为我们对资本市场的态度一直是积极的,我们需要合理利用资本市场支持公司发展,同时回报资本市场。我们实现了高速且稳定的增长,而非来自于市场短期的情绪。
巴菲特曾经表示资本市场短期如同投票机。但我们希望资本市场长期是一个称重机。我们希望通过自身提升支撑公司发展,并且为资本市场带来回报。
今天很多公司刚成立2、3年就急于上市,我认为这类公司更适合在一级市场发展。因为上市就是成为了一家公众公司,需要承担巨大的责任。很多人会通过养老金、保险、ETF等方式间接持有公司的股权,上市公司如果在不成熟的阶段上市,会影响数以万计的人。
与基石投资人是双向奔赴
雷建平:梅卡曼德此次上市的基石阵容堪称豪华,包括Baillie Gifford、泰康人寿,比亚迪等基石投资者,一共认购1.86亿美元,为何会吸引这么多基石投资者认购?
邵天兰:此次路演过程中,我们非常荣幸能获得包括Baillie Gifford等大的基金和机构的认购,最终我们选择9家市场知名的基金和机构作为我们的基石投资人。
我们认为,基石投资人与我们是双向奔赴的关系,基石投资者最重要方面是长期主义。
基石投资人需要对公司的长期发展充满信心,才能成为公司的基石投资人,也会有更长的锁定期和更多的披露要求。我们选择基石投资人,也是希望他们可以认可公司的长期价值。
目前市场上有很多机器人。虽然它的声音非常火热,引起许多人的关注,但是最终仍是技术产品应用,逐步扎实地推进。我们既要合理利用资本市场,也要回报资本市场。
有些时候,资本市场的短期波动和公司的正常业务发展节奏并不完全一致,我们希望与机器人领域的投资者共同合作,让我们有一个稳定且长期的增长预期,而不仅是短期的炒作,希望通过这次基石投资者的选择给予市场信心。