随着机器人向更多应用场景延伸,“一场景一机型”的开发模式,正面临跨场景适配的挑战。为特定任务而设计的机器人,通常拥有明确的性能边界。如果作业环境发生变化,这些机型就可能难以复用。
比如,在汽车工厂里,工业机器人可以在固定工位完成焊接、搬运和装配。但走出标准化生产线,进入仓库、园区、楼宇乃至户外环境,工作条件就变得复杂得多。平地和碎石路考验不同的通过能力;碰到台阶和坡道,运动控制又要随之调整。
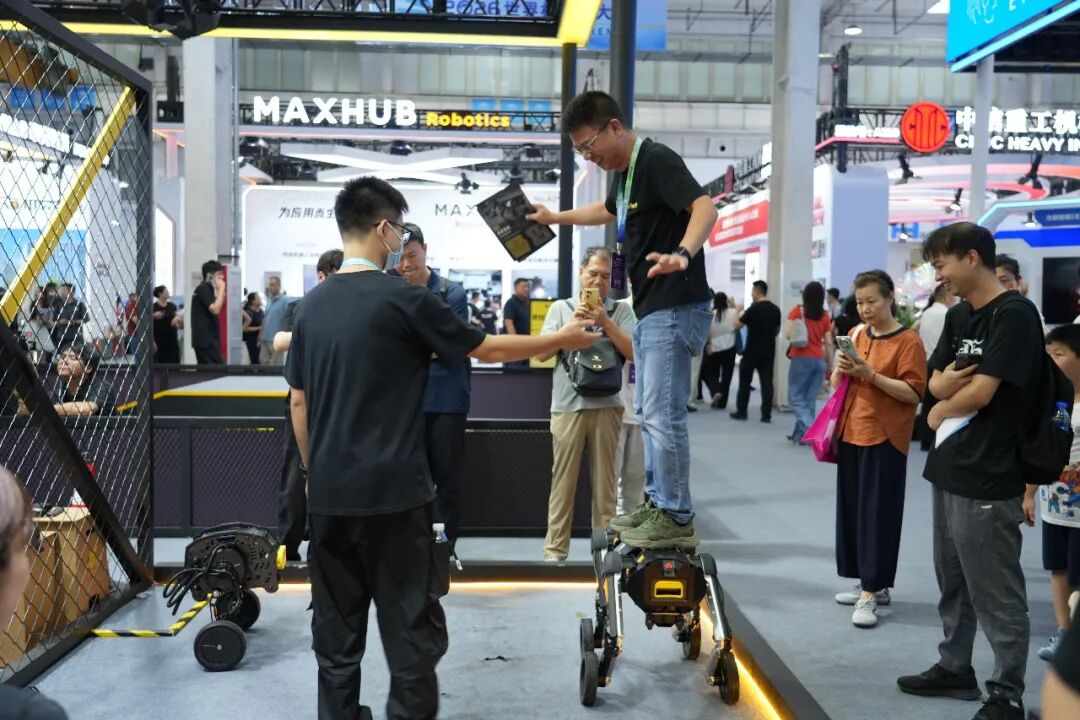
这些差异最终会转化为开发和部署成本。当新场景的要求超出现有机型的能力范围,开发团队往往需要调整硬件设计,重新完成系统调试与验证,甚至开发新的机型。随着机型增多,使用方也需要承担相应的设备采购、备件管理和维护成本。
如何提高机器人在不同场景中的复用能力,减少重复开发?
模块化提供了一条可探索的路径:将部分能力封装为可组合、可替换的模块,让新需求尽可能通过模块调整来满足,减少对整机重新开发的依赖。

换一只“手”
机器人还是原来的机器人
今天已经有大量机器人具备一定程度的模块化能力。
其中,较为成熟的模块化应用体现在末端工具和外设上。以丹麦协作机器人厂商 Universal Robots(优傲机器人)为例,其核心产品是用于工业生产的协作机械臂,帮助企业将重复性人工操作转为自动化作业,降低自动化设备的部署与使用门槛。
在机械臂负载、工作范围等条件允许的情况下,用户可以为同一本体配置夹爪、焊枪或打磨工具,配合相应的程序和工艺调试,完成不同任务,无需为每道工序重新开发机械臂本体。
这样的设计能够提高产品灵活性,也降低了一部分适配工作的复杂度。
但末端工具和外设的更换,通常不会改变机器人的运动能力。在仓储物流中,搬运对象从轻型料箱变为重型托盘,对机器人的负载能力就提出了更高要求;在应急救援中,机器人进入碎石、废墟等环境,需要更强的越障能力与稳定性。这些需求涉及本体的承载结构、驱动系统与运动方式,很难仅靠更换夹爪等外设来满足。
当新场景对这些性能提出不同要求时,仅靠更换工具往往还不够,还需要对机器人进行重新设计开发。然而,这类调整多为局部改动,外观与核心架构大致相同,带来大量同质化机型涌现,推高了企业的研发成本与系统复杂性。
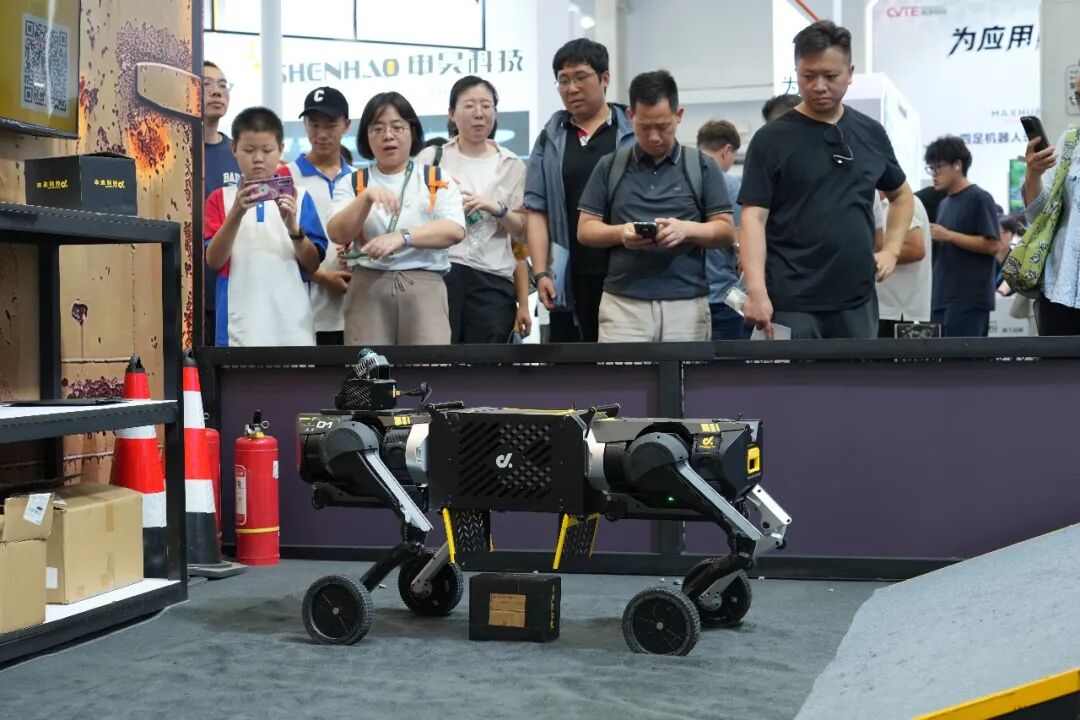
从产业角度看,机器人的应用场景十分分散,不同场景对本体性能的要求也有差异。这些差异使一套机器人设计难以直接复用到其他场景。末端工具和外设的模块化虽然减少了部分开发工作,但涉及本体性能的变化时,企业往往仍需重新设计和调试。
本末科技试图往下再走一层,希望对机器人的底层能力进行“模块化”,使其能够适应差异化的场景,减少重复开发。

从模块化配件,到模块化机器人
从工程角度看,目前模块化存在三个不同层次。第一层,是外设模块化,更换夹爪、传感器和作业工具;第二层是功能模块化,对机械臂等子系统进行组合;第三层,是本体模块化,本体自身也能够重构。
“功能模块化”,是通过更换独立子系统提升局部能力。比如,升级感知模块、通信模块或供电模块,让机器人的视觉识别更精准、续航能力更强、环境响应更迅速。
但功能模块化仅限于局部能力提升,难以应对复杂环境的整体挑战。若复杂度超出预设范围,机器人各子系统之间便会失去协调,暴露短板。
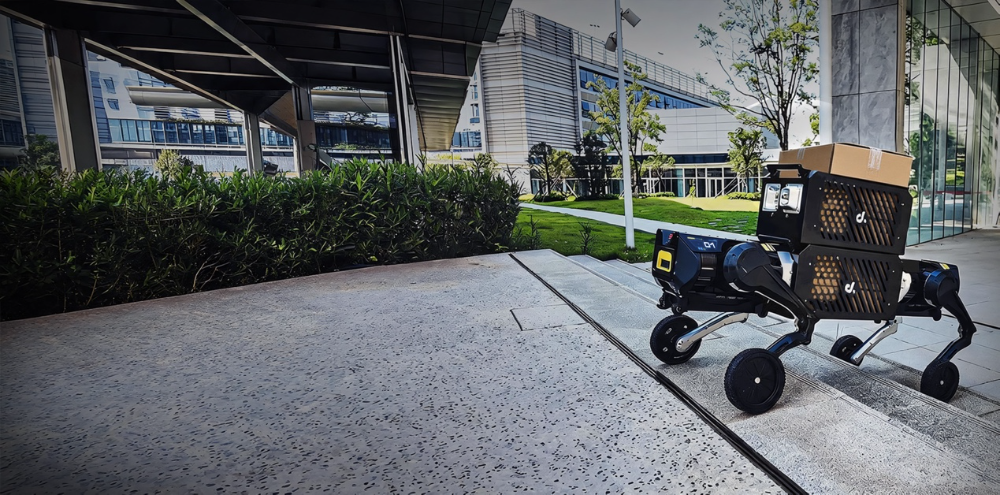
针对这个痛点,本末科技想到了做“本体模块化”,即将多台机器人拼接一起,实现了机械层面的物理对接。首先,本末科技打通了传感数据、控制系统等软件层面的壁垒,让多台机器人能够在系统上相互兼容、共享感知信息。
其次,本末科技自主研发了模块化拼接结构,支持多台机器人自由组合,协同构型为全新形态。例如,将两台或多台机器人拼接,可重构为新的腿部或机械臂单元,进而组成四足机器人或复合型机器人,在面对复杂环境时真正实现"1+1>2"的协同增效。
要实现本体模块化,除了让机械结构能够拼接,还需要让各模块的传感数据互通、控制系统协同。本末科技为此打通了模块之间的数据与控制链路,使多台机器人在组合后能够共享感知信息、协调动作,减少各自独立运行时可能出现的动作冲突。
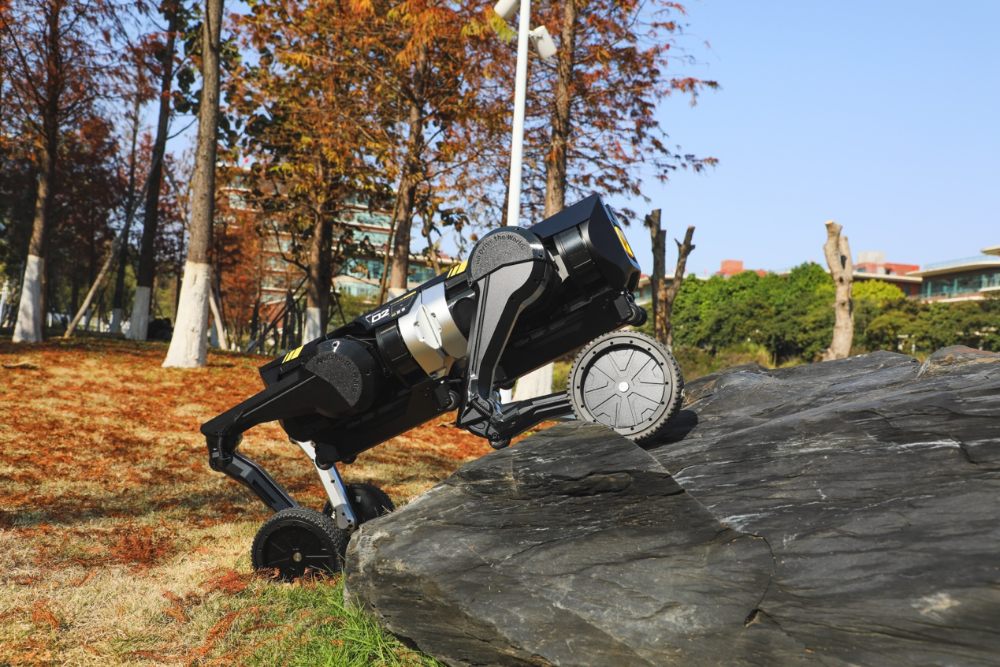
在今年8月举行的WRC 2026世界机器人大会上,本末科技携旗下轮足机器人D1亮相。通过这款产品,可以看到本末科技如何将机器人本体拆分为模块,再根据任务需要进行组合。
从现场演示效果来看,当D1增加一个单元后,不仅整机长度与外观形态发生变化,其核心性能也有提升。轴距与支撑范围的扩大,使整机稳定性显著增强;负载能力、运动速度、自由度、地形通过性等指标,也随新形态的变化而获得提升。
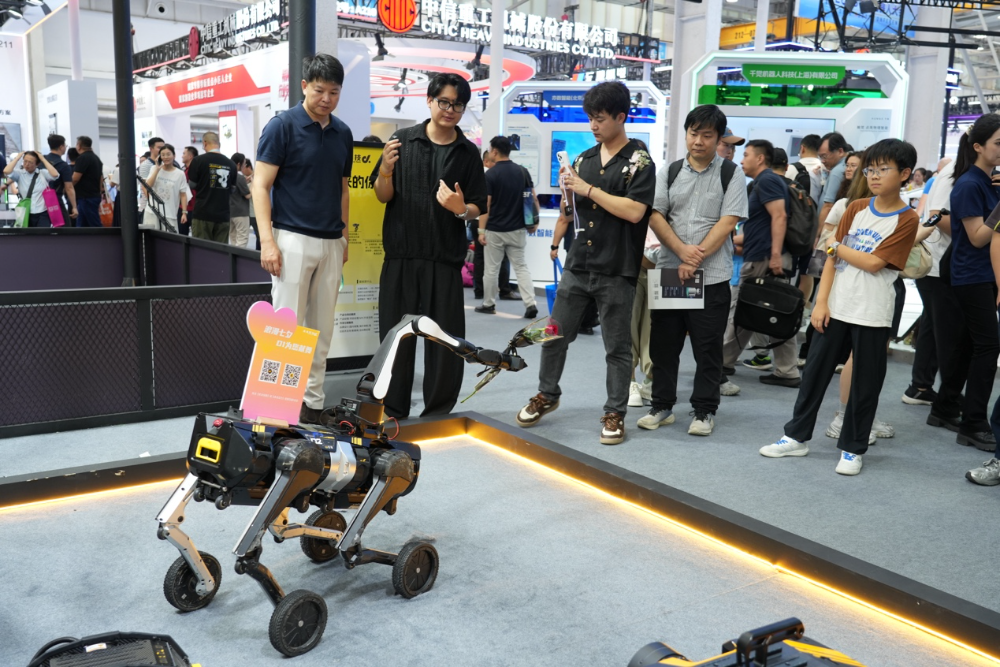
比如,面对不同路况,机器人可以通过改变模块组合,调整机身的支撑布局,并配合腿部伸缩改变姿态。当同一条巡检路线可能既有平整道路,也有草坡和台阶时,机器人需要根据这些地形要求选择合适的本体构型。
本体模块化的产业价值显而易见。相比于传统“一机一用”的开发模式,一台“本体模块化”机器人即可覆盖多种场景需求,企业无需再为不同任务重复采购专用机型。

本体模块化,以重构应对万变
从产业视角审视,本体模块化的核心价值,在于使同一机器人平台能覆盖更多任务场景,从而降低反复进行本体开发的成本。
以巡检场景为例,在实际作业中,机器人常需搭载检测仪器、运输维修工具,甚至沿山路跋涉至偏远设施。此外,在平整厂房地面行驶与携带设备爬坡,对机器人的性能要求有天壤之别。一旦任务边界延伸,原有本体的负载能力便成为瓶颈。
实践中,为机器人加装各类设备几乎是不可避免的,这能有效拓展其信息采集能力。但设备能否顺利抵达作业现场,则完全取决于本体性能的支撑。负载增加,要求机器人具备更高的承载力;而路线中一旦出现坡道或台阶,则对机器人提出了更严苛的考验。
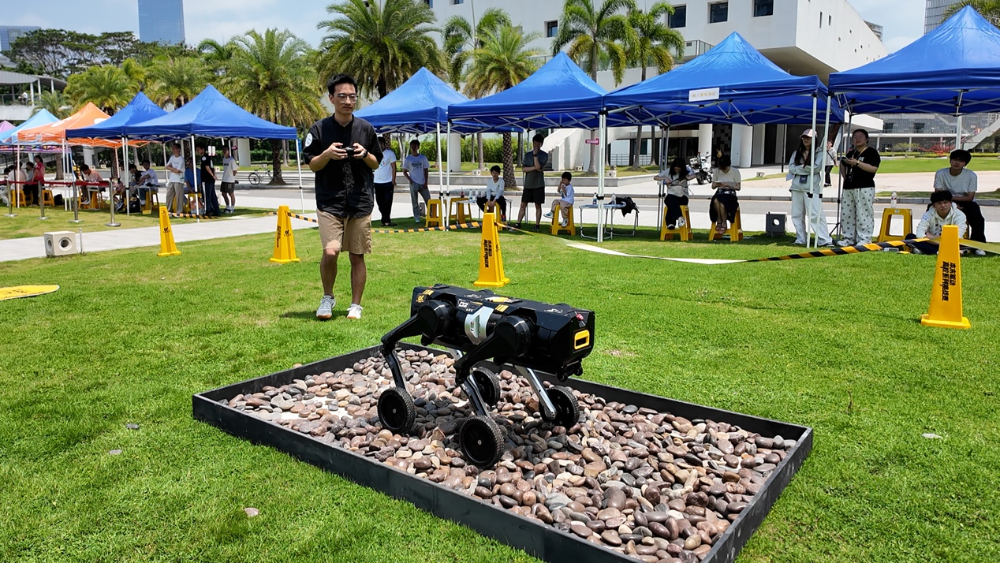
本末科技D1的探索,正是尝试通过模块化组合来拓展任务边界。多个单元连接后,机身长度与支撑布局随之改变,为适配不同地形要求提供了灵活的调整空间。沿着这一思路,开发者可根据具体任务选配本体构型,再搭载相应作业设备,无需每次都从零开始设计一套全新的机械结构。
这意味着,客户面对新增任务时,将可保留既有模块,仅通过重新组合或增加单元即可完成适配;厂商亦能将部分开发成果复用于后续项目,减少针对单一场景的重复投入。
从更宏观的产业环境看,下游应用场景的高度分散是另一重挑战。据国际机器人联合会(IFR)数据,2023年全球工业机器人新增安装量约54.1万台,广泛渗透于汽车制造、电子、金属与机械、塑料化工、食品饮料等行业。而每个行业内部又涉及焊接、装配、喷涂、包装、检测等千差万别的工艺环节,需求极为碎片化。
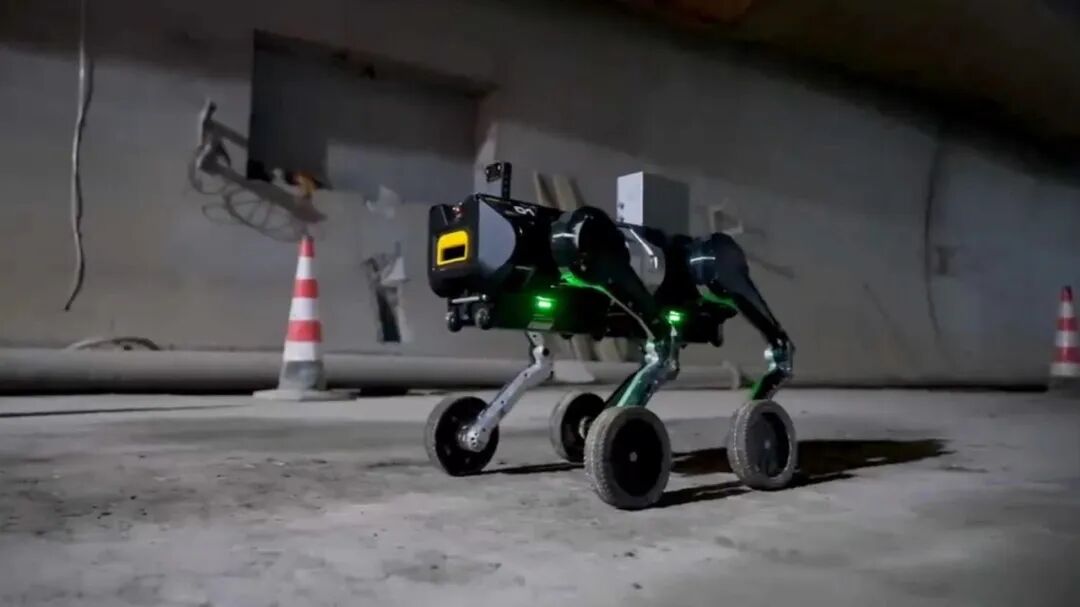
一面是场景的极度分散,一面是定制化开发的高昂成本,产业界亟待一套能覆盖多数典型场景的通用型机器人方案。
本末科技D1所选择的,正是这一方向:以统一标准的硬件为基础,通过灵活组合成不同形态的机器人,去应对重载、复合地形等多样化任务。
场景碎片化不会在短期内消失,现实世界的复杂性也难以被整齐划一。与其被动等待环境变得标准化,不如让机器人学会如积木般自由组合。这未必是唯一答案,但无疑是机器人从“专用工具”迈向“通用能力”的一条可行路径。