机器人前瞻(公众号:robot_pro)
作者 | 刘俐杉
编辑 | 许丽思
机器人前瞻9月5日报道,今天,无锡机器人一体化关节模组解决方案企业无锡泉智博科技有限公司(以下简称”泉智博”)宣布完成数亿元人民币B轮融资。
本轮投资方包括毅达资本、国泰海通开元及西证投资等知名机构,同时获得了光合创投、无锡新投等老股东的持续加注。本轮融资将主要用于百万级产能爬坡、下一代高扭矩密度关节研发及全球化客户服务体系搭建。
据悉,今年7月,该公司宣布完成A+++轮融资。此轮融资由高瓴创投领投,智元、灵心巧手以战略产业方身份同步加入股东阵营,历史股东包括乐聚机器人、深投控等。
泉智博成立于2023年,是机器人一体化关节模组解决方案提供商。该公司全栈自研行星、谐波、摆线三大技术路线,年产能规划达百万台级,客户覆盖智元、乐聚、松延动力、星海图等头部整机企业。
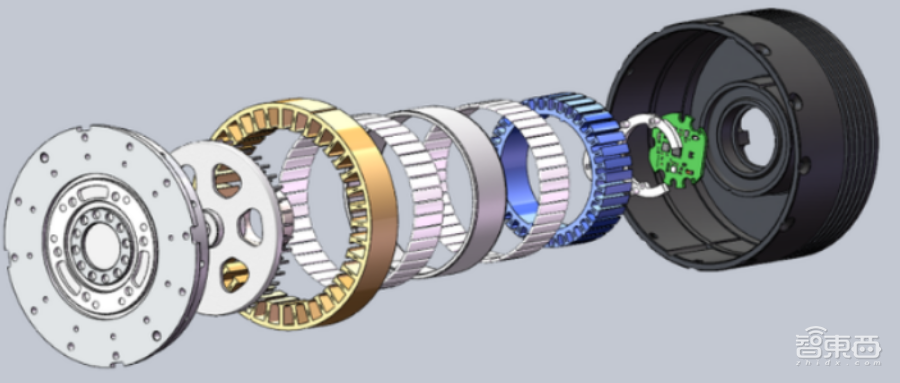
在2026WRC上,泉智博发布了最新产品解耦控制双定子关节模组。
针对传统单定子模组在槽满率、热负荷与转矩密度上的瓶颈,这款产品采用了“内外双定子+中间转子”的拓扑结构:双侧气隙同步工作使磁场利用率倍增,绕组空间与散热面积同步翻倍,同时配合双逆变器独立驱动与容错控制,非弱磁下最高速度可提升60%。
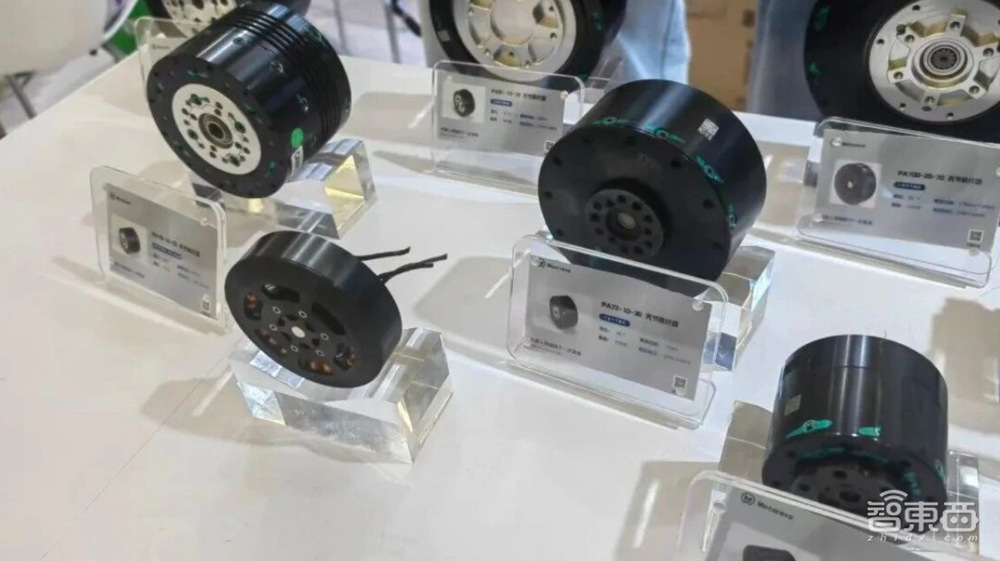
▲泉智博产品
目前,泉智博已形成PA(行星)、HA(谐波)、CA(摆线)三大产品系列,扭矩覆盖2Nm至400Nm,适配人形机器人、四足机器狗、协作机械臂、消费级外骨骼等多类产品。
其中PA系列峰值扭矩密度达210Nm/kg,支持100V高压平台,具备EtherCAT、CAN FD等高速通信能力。泉智博是全球范围内少数同时覆盖三大减速器技术路线的关节企业。
在商业实际交付上,该公司在2025年全年出货10万台,订单规模1.5亿元;2026年上半年累计发货超14万台,6月单月出货突破6万台,仅半年出货量即超去年全年。
泉智博创始人兼CEO陈万楷为华中科技大学学士、墨尔本大学硕士、吉林大学博士。陈万楷曾在中国电子科技集团海洋信息技术研究院,以及浙江省北大信息技术高等研究院从事机器人研发工作,涉及人形机器人、四足机器人、水下机器人等多种类,积累了大量机器人关节与整机结构设计经验。
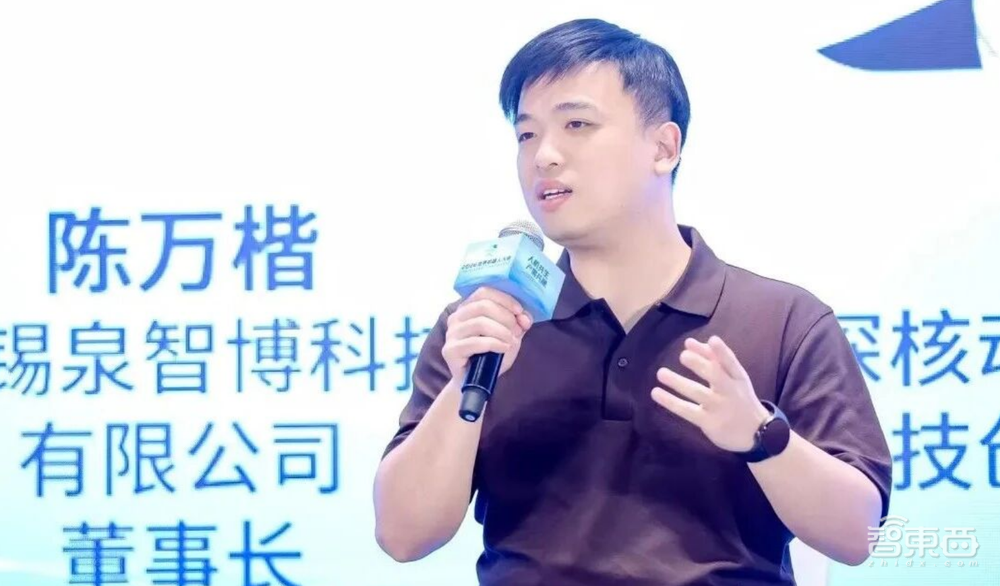
▲泉智博创始人兼CEO陈万楷
该公司首席科学家刘春宝是陈万楷的博士导师,主要研究方向为汽车传动,同时涉及机械、仿生、控制、材料等多学科交叉领域。
在核心团队上,团队成员来自于吉林大学、华中科技大学、香港科技大学、中南大学等高校,在精密电机设计、驱动器软硬件研发、减速器工艺等领域拥有十余年的研发经验及技术积累,具备一体化关节总成集成及各子系统自主研发设计能力。