专题:中国国际服务贸易交易会 物理AI与具身智能机器人创新生态交流会

服贸会专题活动“物理AI与具身智能机器人创新生态交流会”于2026年9月11日在京举办。松应科技创始人、CEO聂凯旋出席并演讲。
以下内容根据演讲整理:
随着生成式AI和智能体技术的发展,人工智能正加速与机器人、智能装备结合,应用也从数字空间进一步延伸到物理世界。英伟达创始人黄仁勋曾判断,物理AI将推动价值约50万亿美元的制造与物流产业发生变革。软件、硬件、芯片、模型和传感器,都将在这一过程中迎来新的发展空间。
这一产业机遇背后,还有一系列工程问题需要解决。现有模型距离充分理解物理规律、适应环境变化并精准驱动机器人和智能装备,仍有距离。物理AI要进入真实世界,既需要足够的数据支撑模型训练,也需要解决机器人与工业系统的协同问题。场景构建、数据生成、模型训练、评测验证和真实部署还要相互连接,并根据真实环境的反馈持续迭代。
一、物理AI走向真实世界,要跨过数据与系统两道门槛
数据不只是数量问题
数据是物理AI发展的关键基础。目前,行业正在通过机器人遥操作、第一视角采集和仿真生成等多种方式积累训练数据。这些路径各有价值,但与训练真正理解物理规律、具备实时交互能力的模型相比,现有数据在规模、质量和丰富性上仍有明显差距。
物理AI需要高质量、多模态、能够反映动态交互过程的数据。机器人每一次感知、判断和动作,都与周围环境持续发生关系。如何规模化生成这类数据,是物理AI研发必须面对的问题。
随着算力和算法持续发展,我们已经能够通过大规模计算生成和合成数据,用于扩大数据规模,覆盖更多场景和极端情况。真实数据则用于校准和验证,并帮助完成从数字环境到真实设备的闭环。合成数据与真实数据承担不同任务,需要协同使用。
通过计算生成高质量、多模态、可交互的数据,再与真实数据相互校验,才能为模型训练提供一个持续迭代的环境。
机器人进入工厂,还要进入工业系统
机器人进入工厂以后,会成为生产系统的一部分。它要与现有工业设备、生产节拍和管理系统协同工作,也要接受统一调度。工业生产对准确性、实时性和稳定性都有明确要求。能够完成一个动作的机器人,距离进入一条生产线还有更多问题需要解决。
真正进入工业现场,还要解决设备、软件、数据和生产流程之间的连接。机器人需要与上下游设备协作,也需要接入已有的工业软件和业务数据。物理AI的产业化既要提升单机智能,也要解决系统协同。
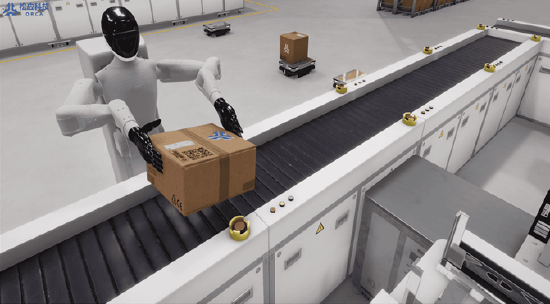 图片为松应科技 ORCA OS仿真场景:多机器人协同作业
二、ORCA OS贯通物理AI研发与部署链路
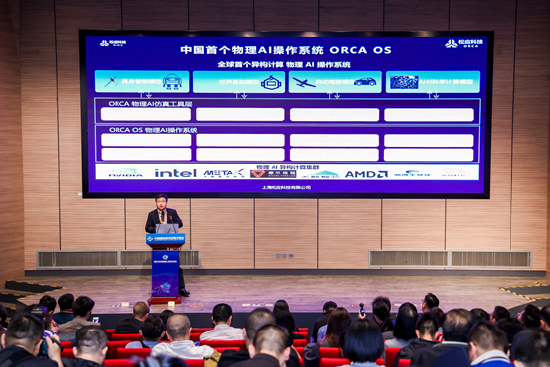
针对数据和系统协同这两类问题,我们研发了ORCA OS物理AI操作系统。
ORCA OS面向物理AI研发的完整流程,连接场景、数据、算法、训练、评测和部署。系统既提供高保真物理仿真和数据合成能力,也支持模型训练、验证以及与真实工业环境的衔接,让原本分散的研发环节能够在统一环境中协同运行。
连接已有的工业软件与生产数据
其中,子系统ORCA Connect负责打通现有工业软件和生产数据,并支持与达索、西门子等主流工业软件衔接。这样,机器人的训练、调度和部署可以进入已有工业流程,进一步对接真实的生产系统。
构建能够训练和交互的物理场景
训练机器人,首先需要构建它将要面对的环境。ORCA OS支持基于AI生成和组装三维场景,也支持通过扫描建模等方式复刻现实环境。这些场景既能呈现现实环境,也能成为机器人感知、行动和接受评测的训练空间。
在物理仿真方面,系统支持刚体、柔体、流体等多物理场仿真。真实世界通常同时存在不同材质、不同属性以及多种物理现象。只有让这些因素在同一环境中发生交互,训练过程才能更接近机器人实际面对的复杂情况。
2026年4月,我们发布了实时多物理场耦合仿真Demo。在同一个数字环境中,刚体、柔体和流体能够同时存在并实时交互。
生成多模态、可交互的数据
机器人理解环境,需要依靠视觉、雷达、惯性测量单元、力和触觉等多种传感器。ORCA OS能够在数字环境中模拟这些传感器,生成与机器人感知和动作相关的数据。
目前,系统可生成20多个维度的多模态数据。当下的模型还不能充分使用所有维度,随着模型能力发展,更丰富的数据将为后续训练和研究留下空间。
加速训练,把问题发现前移
仿真的价值不在于取代真实世界,而在于通过并行计算,让模型在进入真实设备之前经历更多训练和测试。现实中难以频繁复现的情况,可以先在数字环境中反复推演;代价较高的测试,也可以先在仿真环境中发现问题。
在完成训练后,评测系统会把任务拆分成不同环节,对模型和算法的表现进行反馈。这样,场景构建、数据生成、模型训练和结果评测便不再是彼此割裂的步骤,而是一条能够持续迭代的研发链路。
自2021年成立以来,我们始终围绕这一目标推进研发,并已完成7轮融资。
 图片为松应科技 ORCA OS仿真场景
三、开放架构连接算力与开发者
物理AI的发展需要多种技术共同作用,算力、工业软件、机器人本体、模型算法和真实场景都要参与其中。
在技术架构上,我们选择开放解耦路线:向上连接不同模型、机器人和应用,向下兼容多元算力,让企业能够根据自身需求选择技术组合。
目前,除英伟达、AMD、英特尔国际主流GPU外,ORCA OS还支持摩尔线程、沐曦、瀚博、天数智芯、砺算等国产芯片。开放架构一方面提供更多算力选择,另一方面也让不同技术、工具和设备进入同一条物理AI研发链路。
在ORCA OS技术底座之上,我们推出了ORCA Lab免费开发者发行版,面向高校师生、个人开发者和创新团队,提供场景构建、数据合成、训练和评测工具。
为了让更多开发者参与,ORCA Lab将运行配置要求降低到RTX 3060级别,开发者可以从个人笔记本开始搭建和运行物理AI任务。目前,ORCA Lab的专业开发者已经达到数千人。随着更多开发者进入同一套工具环境,场景、数据、模型和应用也有了更多连接的可能。
四、从产品展示走向真实产业场景
物理AI最终要解决的,仍然是真实产业中的问题。只有进入具体场景,模型、机器人和系统能力才能得到检验。
在世界人工智能大会上,我们进一步展示了多机协同任务系统。人形机器人、AGV、履带车和无人机在同一个仿真场景中协同执行任务,现场还可以人为加入干预,让系统在随机变化中检验模型的应对能力。
ORCA OS发布后,获得了人民日报、新华社、中国日报、科技日报、央视等多家主流媒体的深度报道。
围绕工业制造、电力等领域的真实需求,我们也在通过场景赛事和产业合作,让机器人企业、场景方、开发者与技术平台共同参与训练和验证。这类机制一方面为机器人企业提供接触真实任务、积累训练数据的机会,另一方面也帮助场景方遴选技术和合作伙伴。
2026年5月,机器人场景应用挑战赛在杭州举办。面向电力场景的具身智能大赛也在推进,目前已有150家单位参赛。我们还计划于2026年10月在上海举办国际具身智能赛事。赛事把真实任务、场景数据、训练验证和合作伙伴遴选连接起来,让技术在具体产业需求中接受检验。
结语:从单点能力走向系统协同
物理AI进入真实世界,既需要更强的模型,也需要场景、数据、算力、训练、评测、工业软件和真实设备之间的系统协同。合成数据与真实数据相互校验,数字训练与真机部署相互衔接,模型才有可能从数字环境走向真实设备。
我们希望通过ORCA OS,让数字环境中的训练和验证更好地服务真实设备与产业场景,加速物理AI进入真实世界。