机器人前瞻(公众号:robot_pro)
作者 | 钟宸
编辑 | 漠影
机器人前瞻9月19日报道,今天,上海具身触觉公司千觉机器人宣布连续完成两轮数亿元战略融资,投资方包括蓝驰创投、中金资本旗下基金、靖亚资本等投资机构。
此前,千觉机器人已宣布完成亿元级融资,投资方包括具身智能产业方、天季资本、吉德电器。目前,千觉股东阵容已汇集高瓴创投、元禾原点、孚腾资本等财务投资机构,以及理想汽车、智元机器人、吉德电器等具身与工业领域产业方。
该公司称,本轮资金将重点用于产品升级、业务扩展与产业化落地,加快高精度视触觉传感器迭代与规模化交付,完善真实交互数据采集、触觉仿真与数据集建设,持续推进触觉具身模型和触觉世界模型研发。
千觉机器人表示,其已形成覆盖视触觉传感器、XTac数据采集体系、Xense Sim触觉仿真、TacVerse数据集和X-TouchMind V1触觉具身模型的技术布局。
硬件层,千觉机器人自研了高精度三色光视触觉传感器,触觉传感器系列覆盖夸克N1、精灵Elf、光子Photon、GS-PS等产品,可输出原始图像、差分图像、三维可视化、切向信息、深度图及六维力等多模态数据,支持三维形貌测量、纹理识别、三维分布力、滑移检测、运动追踪等功能。
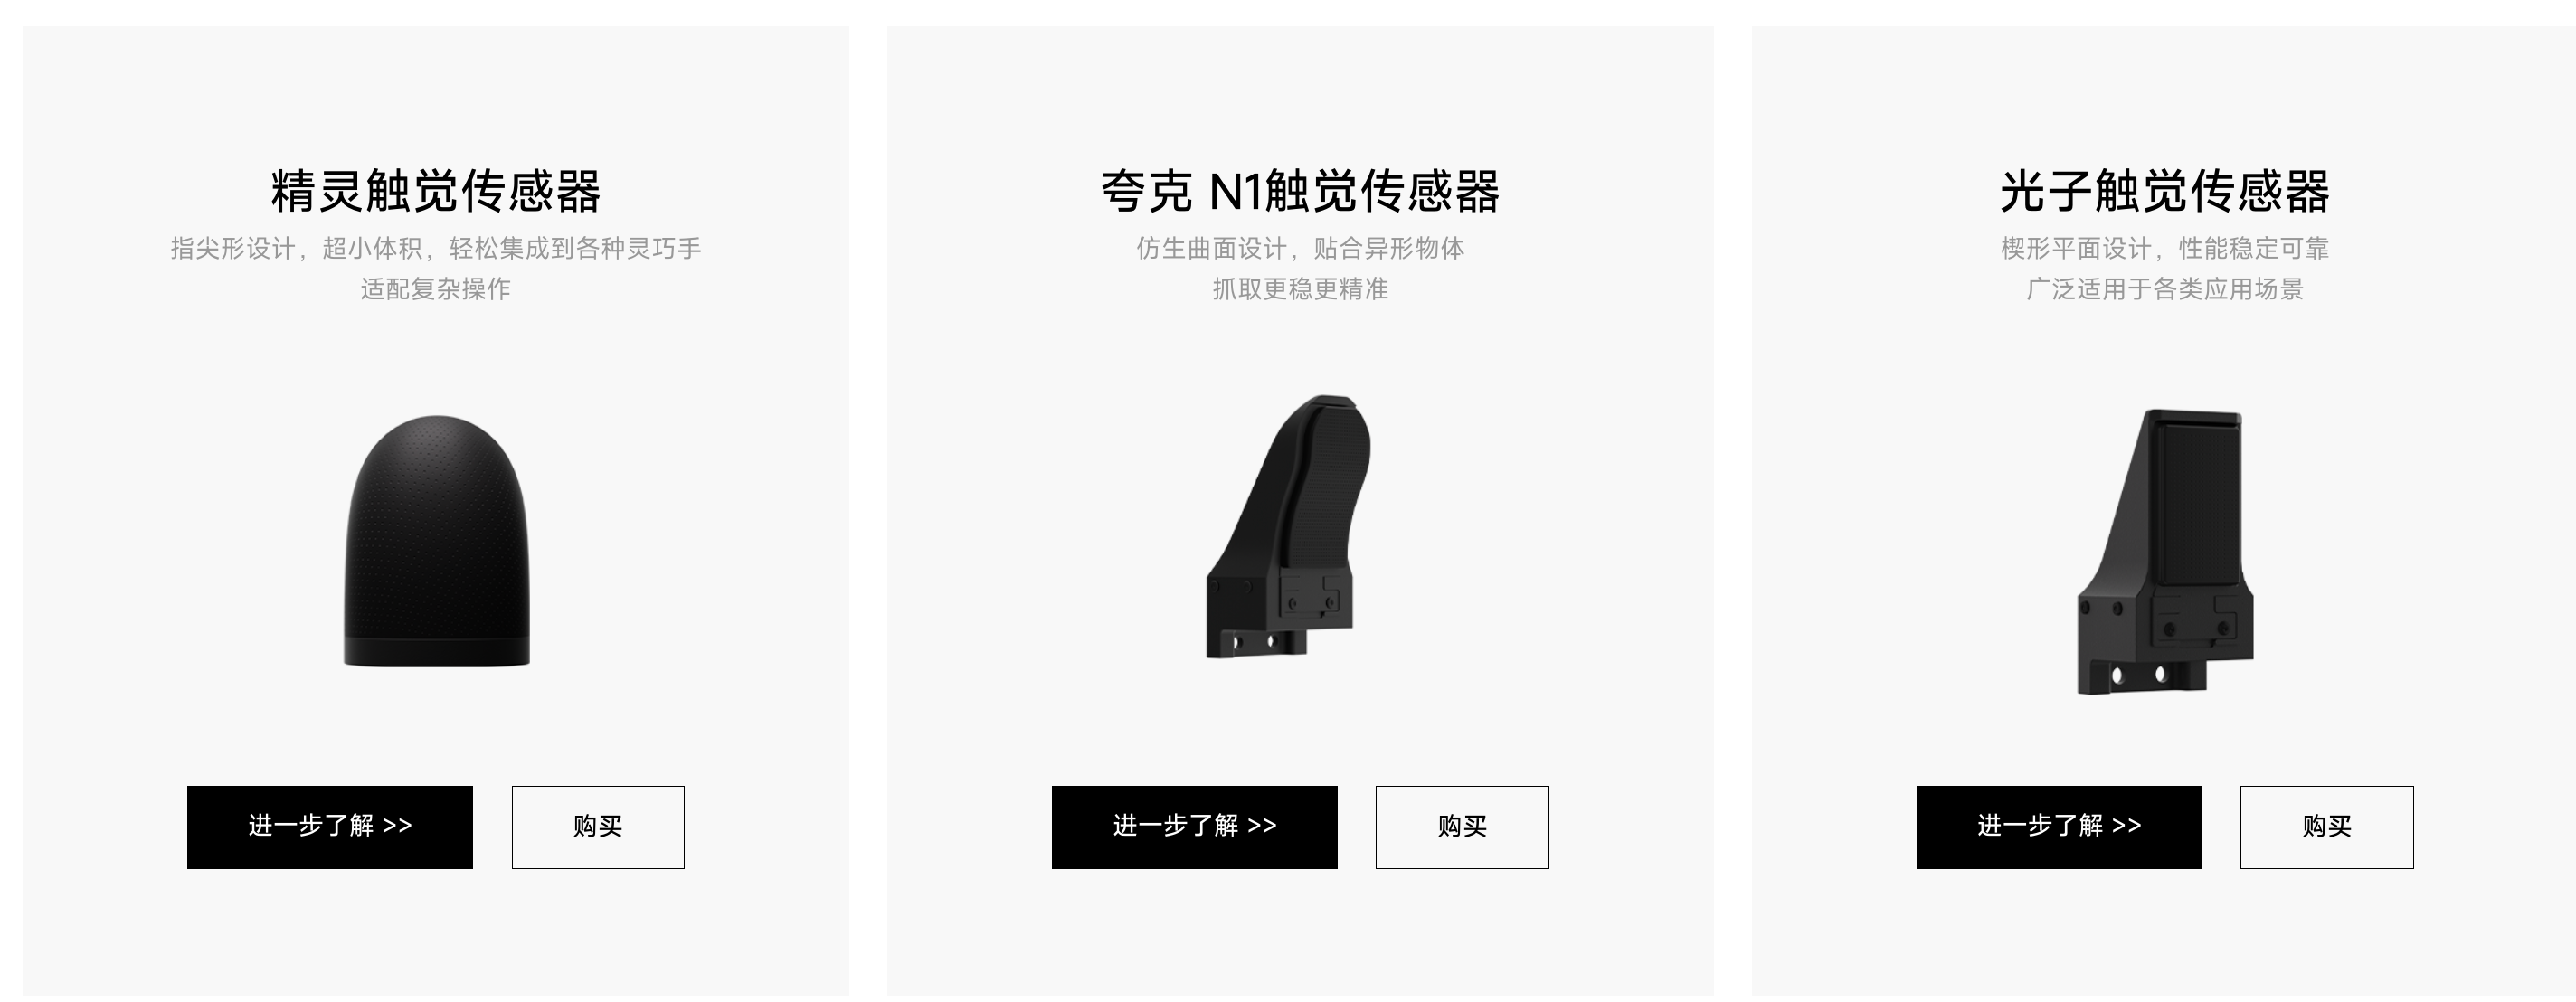
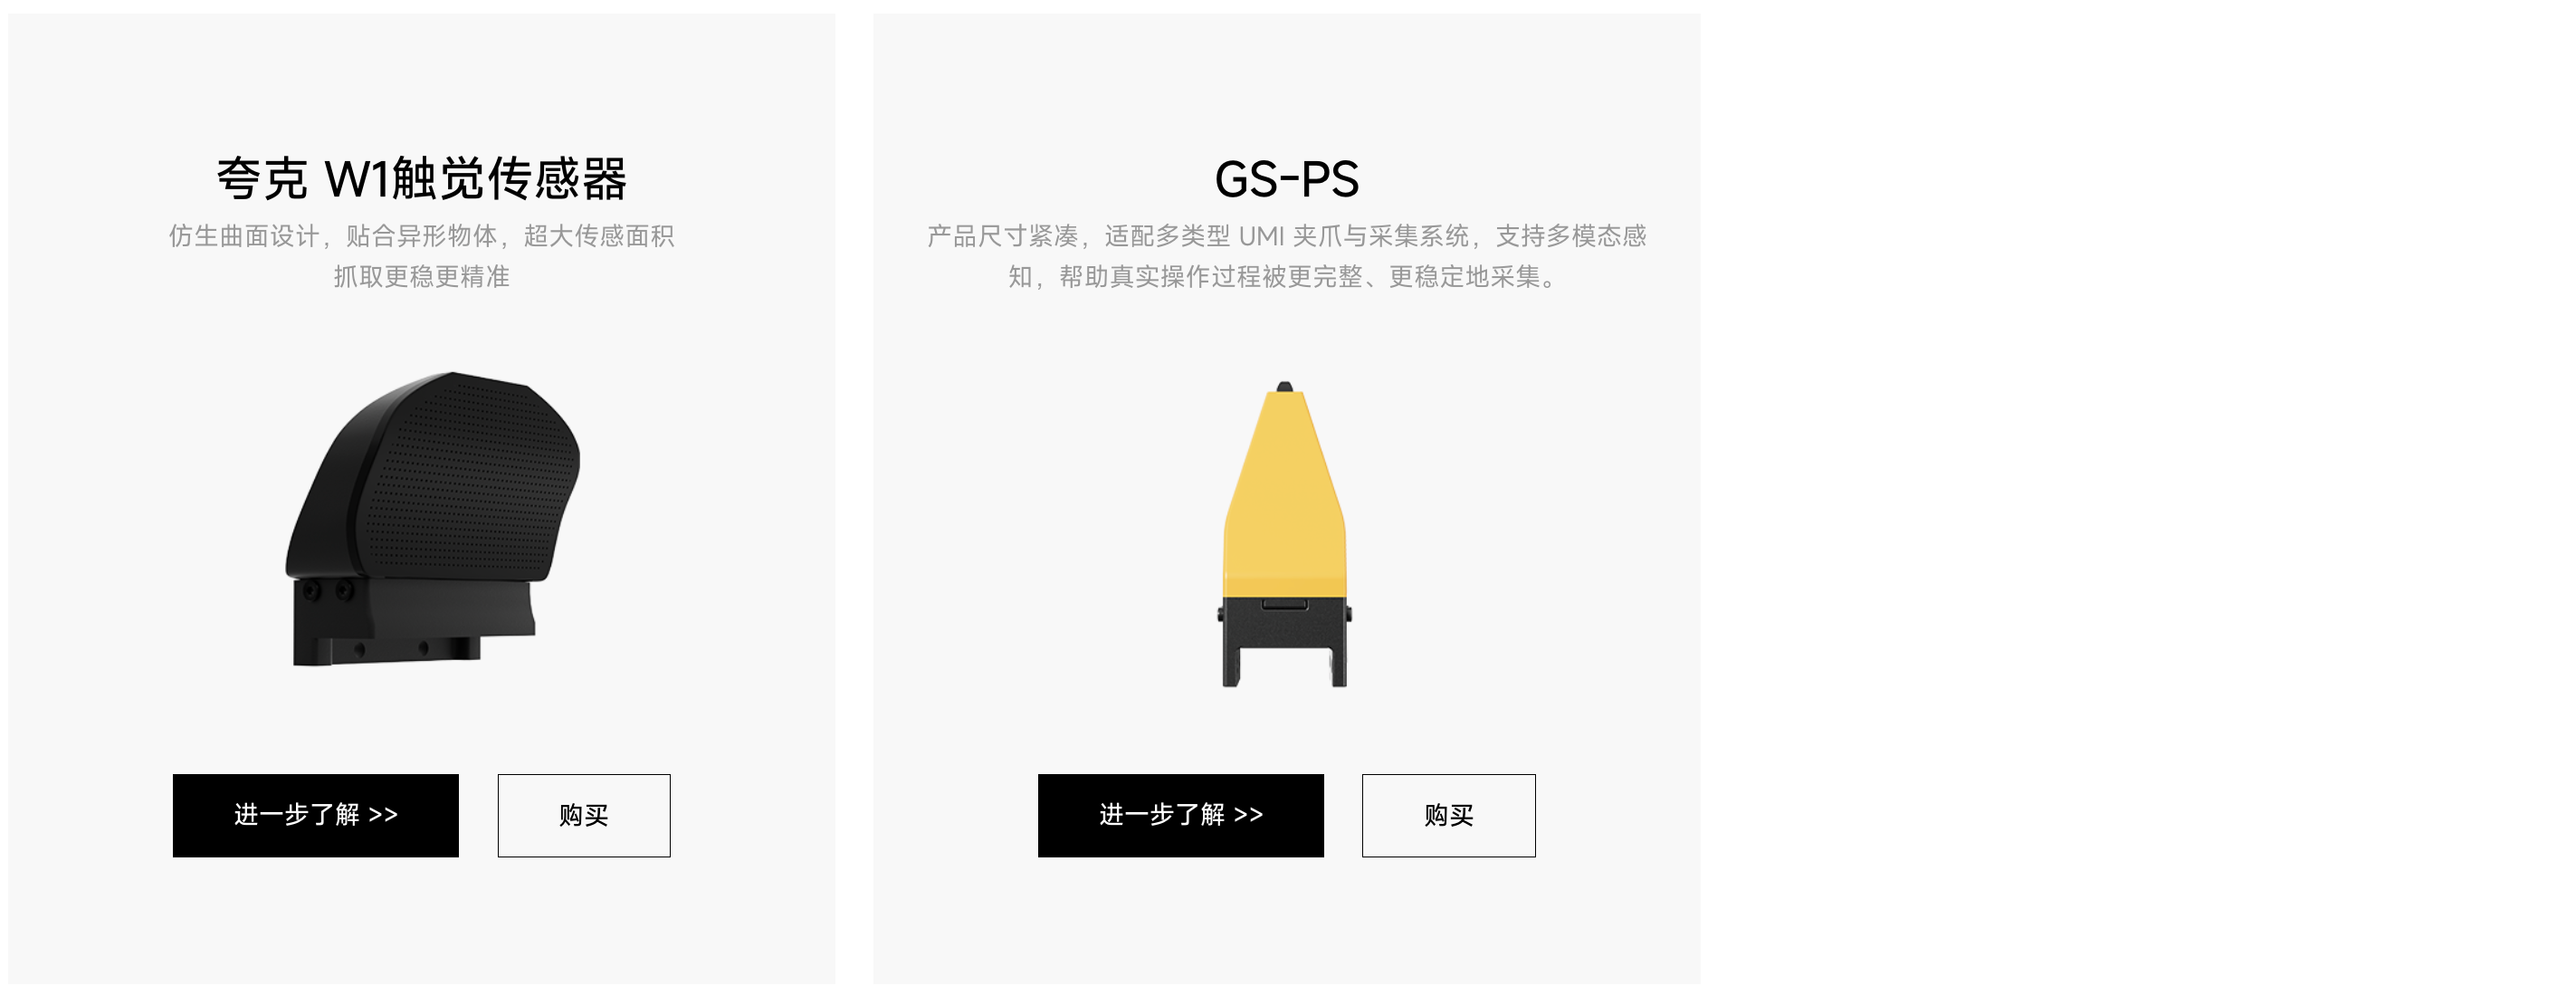
据其介绍,三色光视触觉传感器已实现万片级量产。
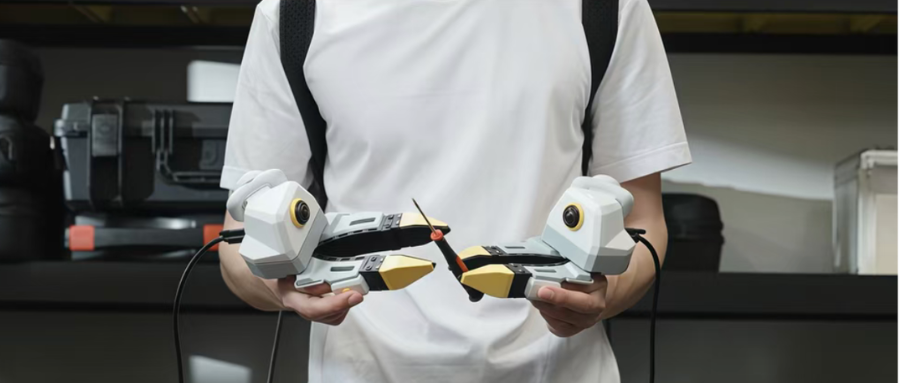
数据层,千觉机器人自研XTac UMI G1穿戴式数采设备,配套TacVerse触觉交互数据集。今年7月,千觉机器人发布TacVerse 1k,是该公司发布的首批1000小时视触觉多模态具身数据集。
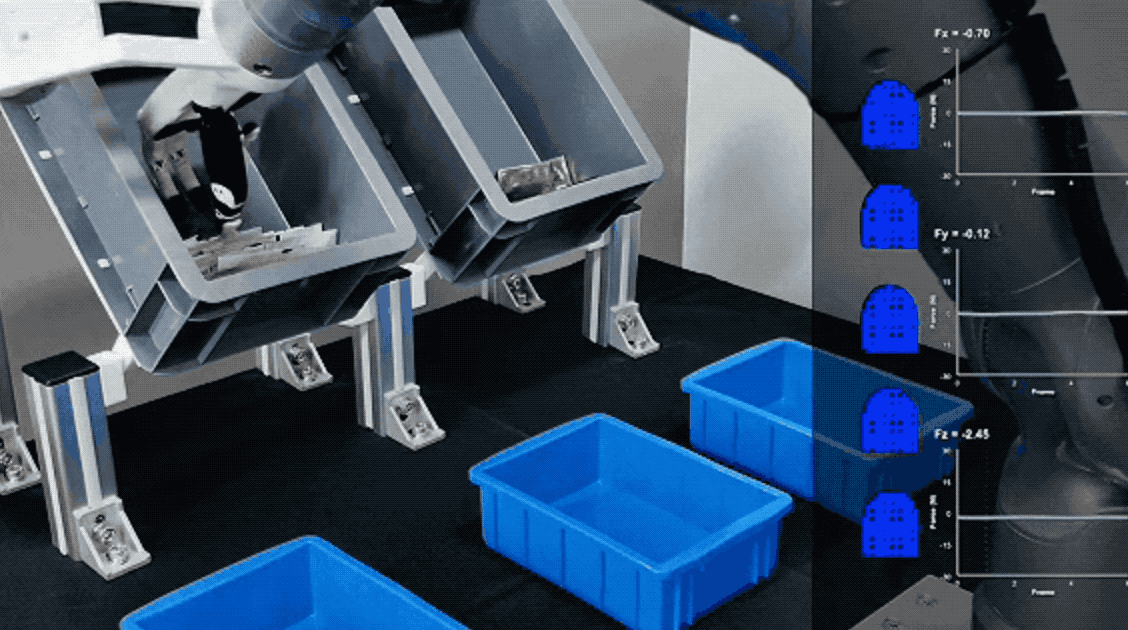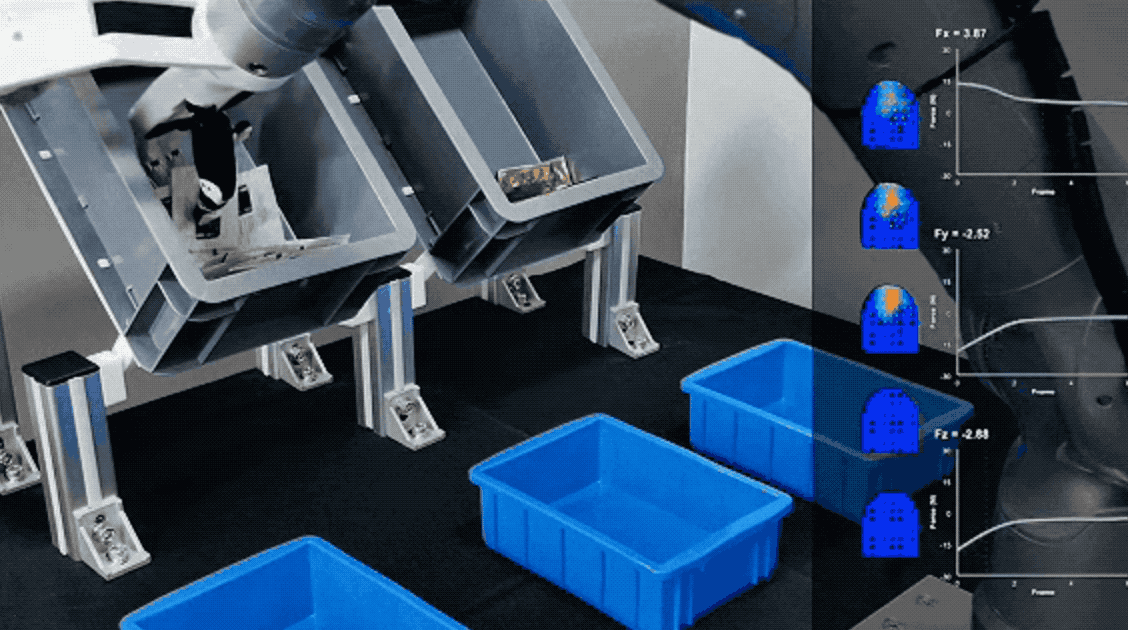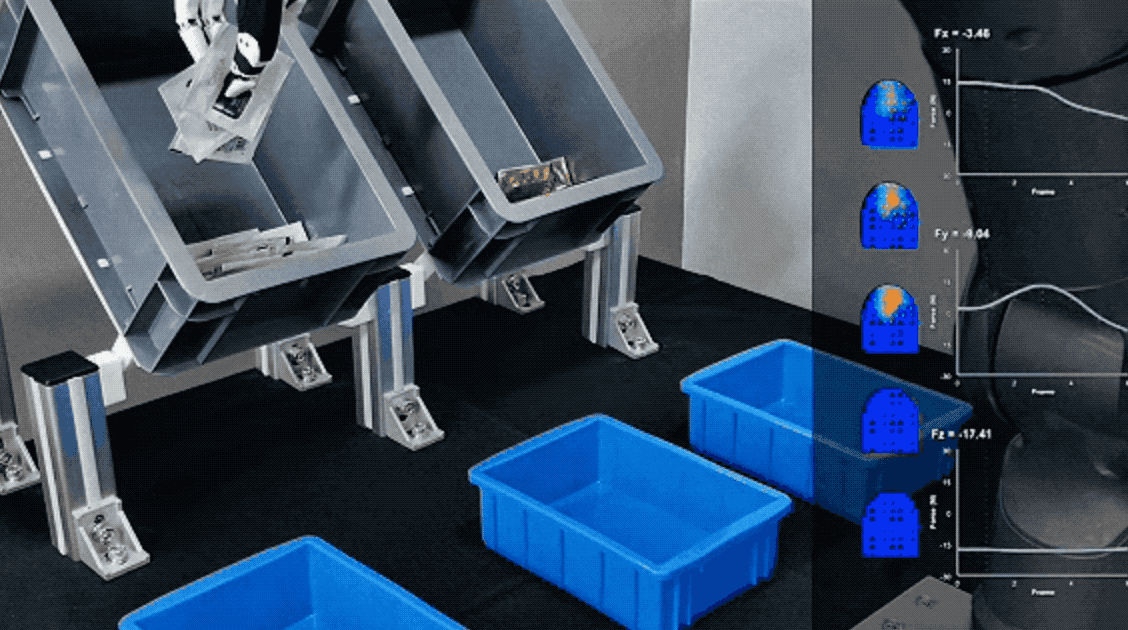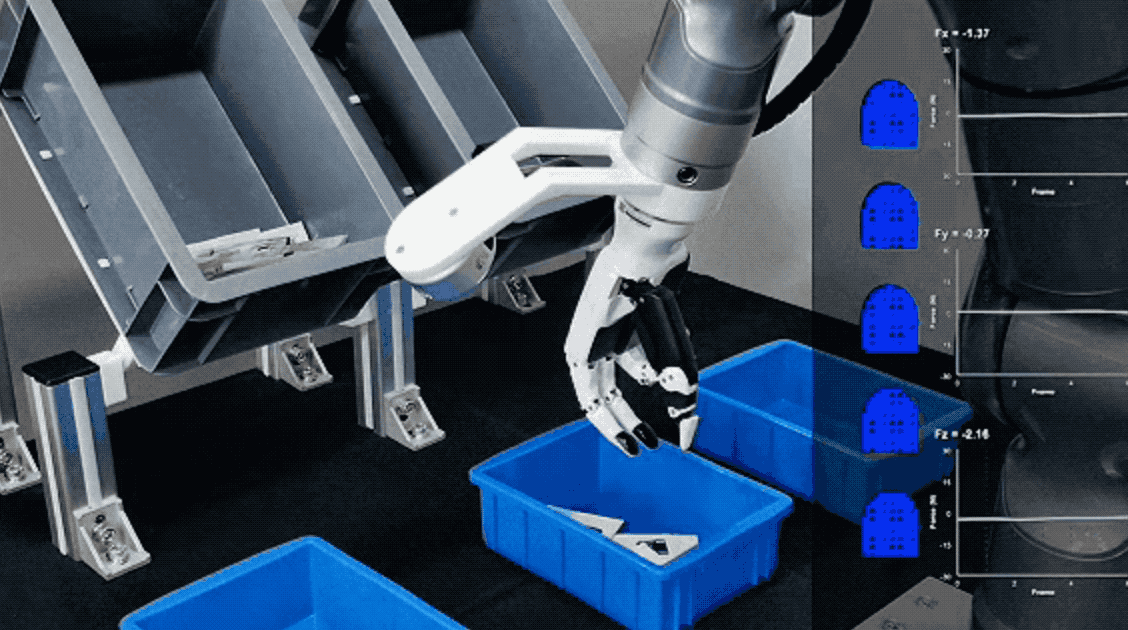
数据采集侧,千觉机器人称,TacVerse 1k依托自研采集硬件体系,数据采集成本可下降80%以上,效率提升3到5倍。
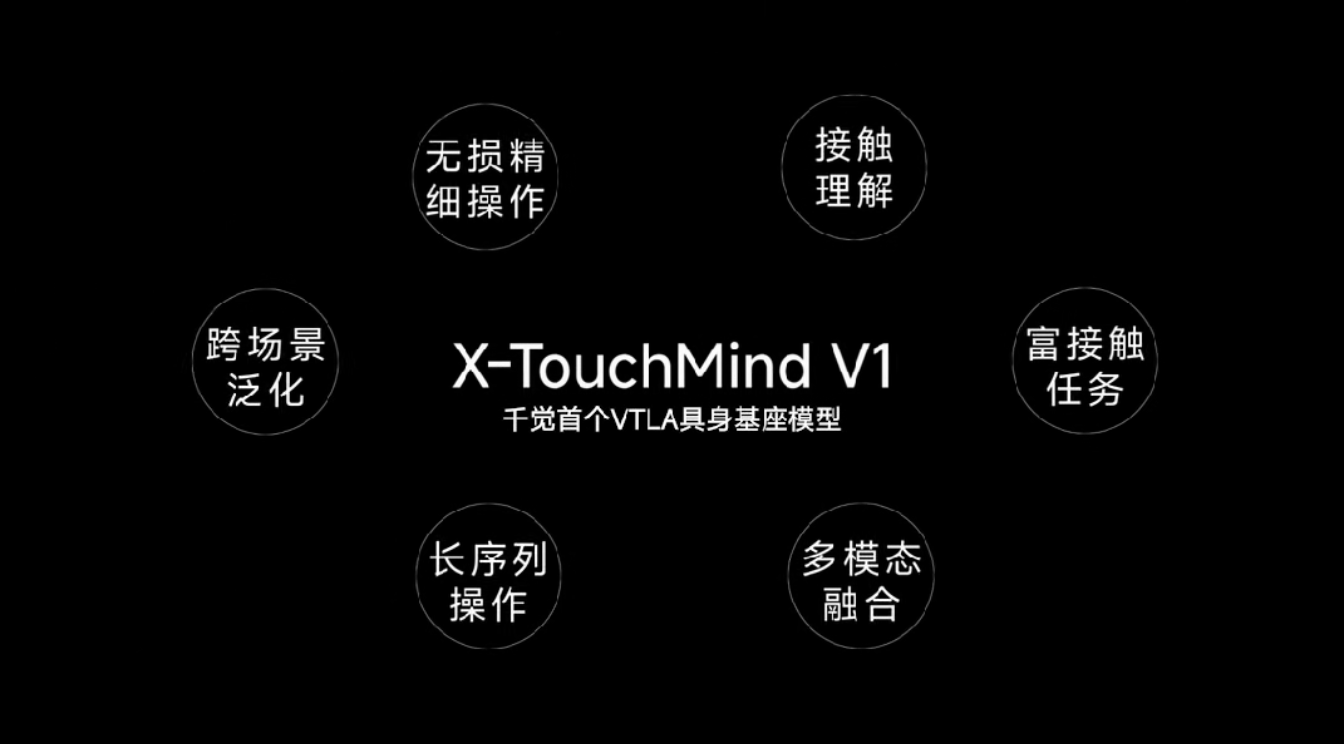
模型层,该公司推出了X-TouchMind V1视觉—触觉—语言—动作(VTLA)多模态模型及多个多模态触觉模型。
截至目前,千觉机器人透露,其已服务超过300家付费客户,覆盖机器人、工业制造、消费品牌及科研机构。此前该公司也表示,产品已应用于智元、谷歌、自变量、银河通用、众擎等众多国内外具身企业。
该公司还披露,在工业与消费领域,千觉机器人与宁德时代开展具身模型落地验证,与欧莱雅推进物流方案合作,并与得物合作展示商品验真场景能力。
千觉机器人成立于2024年5月,由上海交通大学教授、ICRA 2021最佳论文奖得主马道林创立。马道林为北京大学博士、麻省理工学院(MIT)博士后,师从国际机器人操作与触觉感知领域领军学者Alberto Rodriguez,Rodriguez为前MIT副教授、现任波士顿动力Robot Behavior负责人。
千觉机器人联合创始人刘琎、赵浩南均为上海交通大学博士,其他团队核心成员来自MIT、清华、北大等国内外院校。
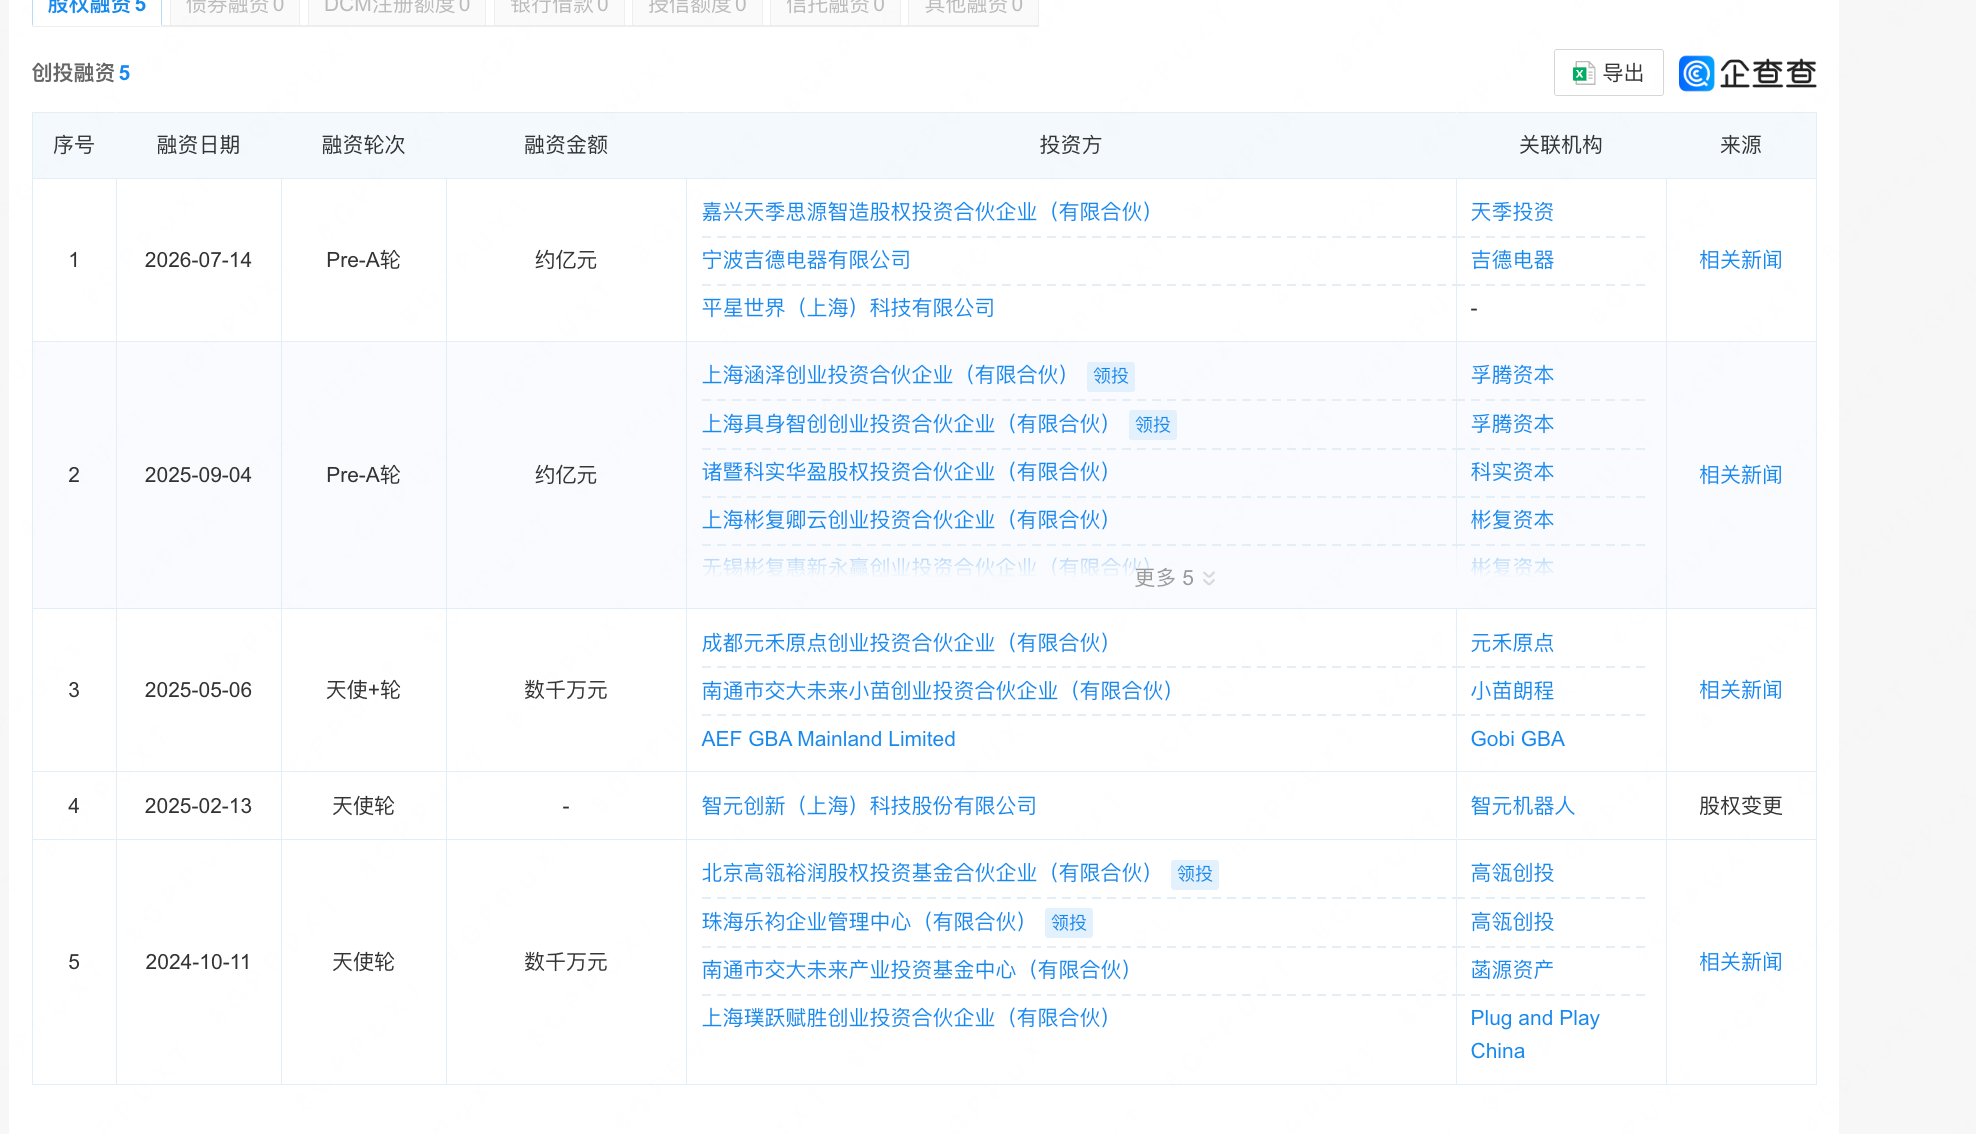
企查查信息显示,千觉机器人此前已完成三轮融资。