各大展会的传送带前,挤满了围观具身智能的人。
大半年来的各类科技展会和短视频里,有一个具身公司最津津乐道的场景:机械臂识别、抓取、翻面,把一个个软包和纸箱送上传送带。很吸睛,也几乎承载了外界对具身智能大规模落地的全部想象。
可只要把镜头从灯光闪烁的展台,移到真实的物流仓库,气氛立刻就变了。
这是一个万亿级的实体产业,管理者每天盘算的都是最硬核的账:每小时吞吐多少、投资多久回本、系统宕机一次赔多少、能不能接住既有的自动化设备。仓库是一套高并发、多设备严丝合缝咬合的物理巨系统,任何一个环节卡顿一下,都可能让整条供应链停摆。
供包这道工序,目标单一、环境规整,用成熟的机器视觉方案就能解决得不错,它确实也是具身落地的第一站,但从这里到真正接管一座仓库,还隔着十万八千里。
排队想进仓库的机器人很多。但要知道进场到底有多难,最有发言权的不是排队的人,而是已经在里面的人。
仓库里的实战
Atomix 是一家 AI 原生的柔性仓储解决方案商,物理世界的家底很厚:设备落地全球 20 多个国家、超过 500 个项目,日均出货 60 万件以上,自研的托盘四向车销量做到全球第二。
从 2018 年起步,Atomix 为一家全球领先的服饰零售品牌,在上海、新加坡、韩国先后落地了三个大型仓储项目。这三个仓库连起来看,几乎就是一部机器人真正走进仓库的实战编年史。
在上海 DC,Atomix 用机器人混合调度加 3D 立体空间调度,让三类、800 多台机器人同场协同,日均拣选超过 42 万件,整仓流程全自动化、线上线下打通。更关键的是,这套系统是随着客户业务暴增一步步扩容出来的——如今它已经是全球规模最大、最复杂、调度难度最高的机器人协同系统之一。
在韩国 DC 一体仓,四向车、潜伏机器人、提升机、3D AGV、机械臂这五类异构设备,被塞进同一套调度系统里混编作业。不同协议的硬件第一次真正打通,实现了深度协同。
新加坡一体仓走的是第三条路:不推翻任何既有体系,一套系统同时扛起门店配送和电商履约,在不同订单场景之间随时切换。
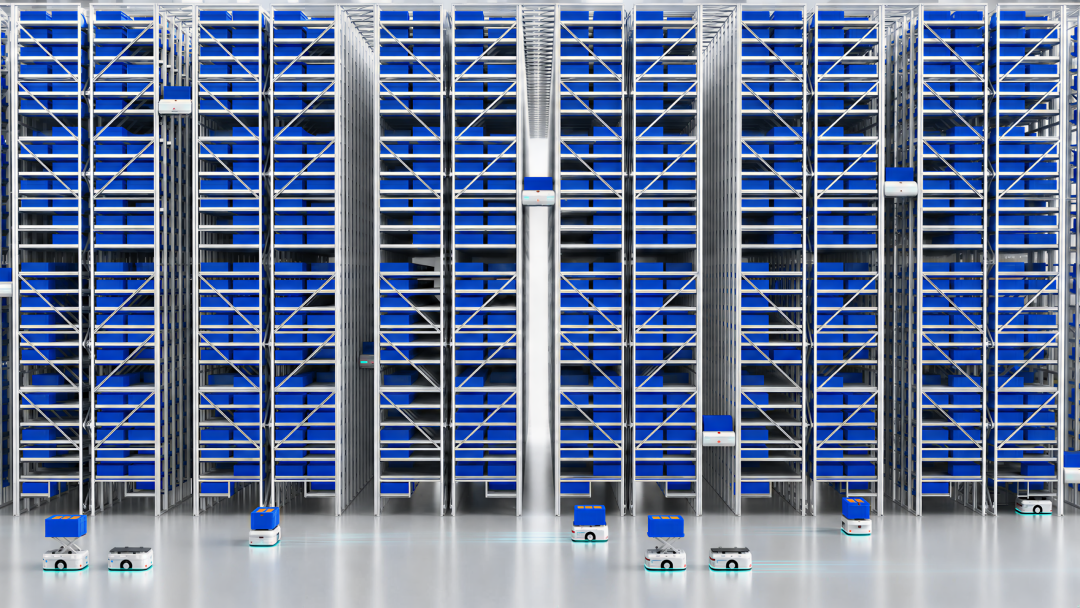
三个仓库讲的是同一件事:客户要的从来不是几台机器人,也不是一个模型,而是整座仓库的系统效率——设备被连起来,非标被吃下去,存量被盘活。
这样的案例为什么稀缺?因为想进仓库的机器人,都绕不开这个行业最难的三道墙。
三道高墙
第一道墙,是存量。 全球约 80% 的仓库还没有任何自动化;而在中国,智能仓储市场规模早已突破千亿,大量设备正在服役,新建需求趋于饱和。
真正的难题是老仓改造——老的WMS(仓库管理系统)、输送线、AGV 早已各就各位,为换一套新系统停产的代价,往往远高于上马某项单点新技术的收益。这个行业没有"推倒重来"这个选项,智能化只能长在厚重的存量地基上。
第二道墙,是弹性。 物流的时间波动极其剧烈。2025 年双 11,快递单日峰值冲到 7.77 亿件,约是平日的 1.4 倍。系统既要扛得住洪峰,又不能为了几天高峰常年养着一大堆闲置产能。
设备得能按任务增减,路径得能随订单变,一出异常,人得随时插进流程。刚性系统在这里活不下去。上海仓从最初的摸索一路长到 800 台规模,靠的正是这种弹性——随业务生长,而不是一次性建死。
第三道墙,是长尾。 过去十几年,传统自动化已经把托盘搬运、标准箱存取这些确定性任务解决得很漂亮,但上架、拆零、软包抓取、异形件分拣,至今还高度依赖人。
这些环节千仓千面,动线、SKU 特性、订单结构差异极大,没有哪一款"万能机器人"能通吃。上海仓每天要在繁杂的鞋服 SKU 和软包非标品里精准拣出 42 万件,啃的就是这块最硬的骨头。
把这三道墙推开,行业往哪走,也就清楚了。
融合才是终局
仓储智能化不靠单点技术一夜颠覆,而是一场长期的渐进式融合,这个过程大致分三步走:
第一步,单点替代。 用机器视觉和基础抓取,在供包、单工位分拣这类标准环节替掉重复人力。门槛最低,天花板也最低——今天展会上的大多数演示,就停在这一步。
第二步,多设备协同。原本不同厂商的设备原本各自为政、互不兼容,这一步需要打通硬件与系统之间的协议孤岛,让具身机器人、输送线、工作站和现场工人,在同一套任务逻辑下共享信息。
第三步,形成智能集群。 就像战机编队里的"长机—僚机":泛化能力强的具身大脑当"长机",负责实时感知和复杂决策;传统自动化设备当"僚机",高效执行标准动作;人机各司其职。
在仓储物流这个行业,最后的赢家大概率不是带着机器人来"改造"行业的闯入者,而是能被行业接纳、又反过来把它盘活的那个融合者。
顺着这个逻辑倒推,能在这场融合里真正站住脚的企业,必须同时握有四种能力:一是具身原生,不走传统机器人的规则化老路;二是行业积累深,真懂仓储场景和 Know-how;三是系统级协同,做得了多系统整合与大规模异构设备调度;四是本体与智能大脑深度适配。
四项能力都具备的玩家,行业里屈指可数。Atomix 与原力灵机,正是这一趋势下的自然选择。
给机器人的一根"安全绳"
今年6月,Atomix与原力灵机完成合并。媒体用一场双向奔赴来评价这场合并:模型找到了真实的数据土壤,数据也有了训练的对象。这套思路在内部最终长成了一样东西——“机器人多智能体分层作业系统”。
名字有点长,意思其实很朴素:不同的机器人分层分工、听同一个指挥。
具身走进真实场景,最大的难题只有一个:只要机器人真进了生产线,就一定会撞上异常。机器人犯了错,整个系统还转不转得下去?多智能体分层作业系统,就是围绕这个问题设计的。
这套系统没打算用具身机器人取代仓库里所有的自动化设备,而是把传统自动化、具身机器人和人放进同一套作业体系,按任务的确定性和难度来分工。
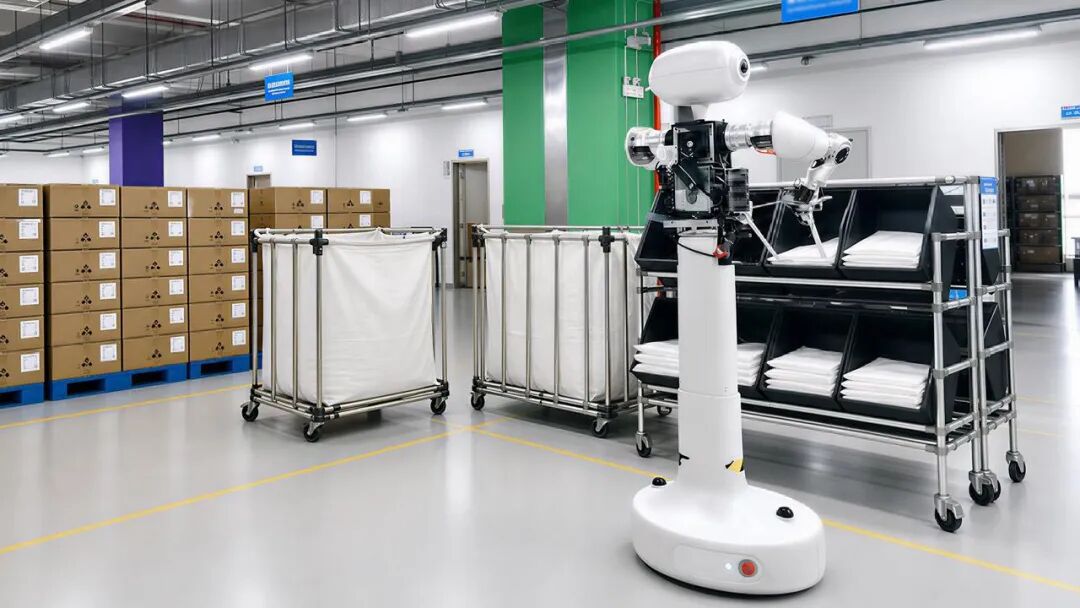
规则清楚、高频重复的活,照旧交给四向车、输送设备和标准机器人;异形包裹、软包装,以及位置和姿态不断变化的物体,交给搭载具身模型的机器人;超出机器人能力边界的异常,再兜底给人工。
人工处理过程中产生的异常样本还可以重新进入模型训练,随着同类问题被不断学习,机器人的任务覆盖范围也会继续扩大。
这套负责容错、保护和任务流转的机制,被原力灵机团队叫作 Physical Harness——相当于给机器人系上一根安全绳,用工程化的兜底手段,保证整个系统一直转下去。
多智能体分层作业系统示意
目前,搭载 DM0.5 的机器人也已经进入某大型国际零售商的仓储现场,与其他类型的机器人协同完成商品搬运和分拣,并在某大型 3C 制造商的工厂里配合产线,承担包装和废料回收工作。
规模化的通行证
1956 年,标准化集装箱的出现彻底改变了全球贸易。它本身只是个普通的铁盒子,但它第一次让货轮、港口、卡车和铁路按同一套标准严密咬合运转,重构了整个人类物流体系的吞吐效率。
今天的具身智能正站在完全相同的历史拐点上。抓取一个包裹只是物理世界中的原子能力,但正如 Coding 之于大语言模型,Picking 就是具身智能接入物理世界的通用起点。
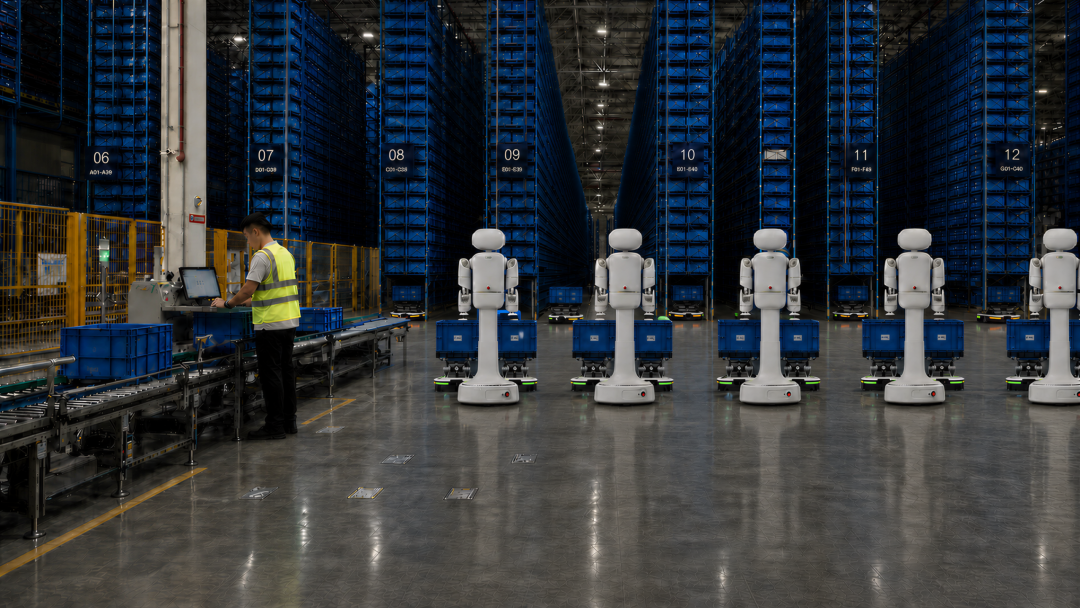
仓储物流是具身智能规模化落地的第一个真实战场。谁能在这个高并发的巨系统里跑通多机协同、无损接管存量资产、算清商业账,谁就握住了通往万千工业场景的第一张通行证。
仓库的大门已经打开了一条缝。排队进场的机器人很多,但这个行业最终留下的,从来不是展台上演示最好看的那个,而是能把整座仓库拧成一个高效系统的那个。
特别策划